
欢迎来到龙图网在线图文分享平台-CAD图纸,设计说明书,工业设计3D模型,三维软件下载! 客服QQ:2363701252
热搜: 工艺夹具 模具设计 数控编程 土木工程 3D模型

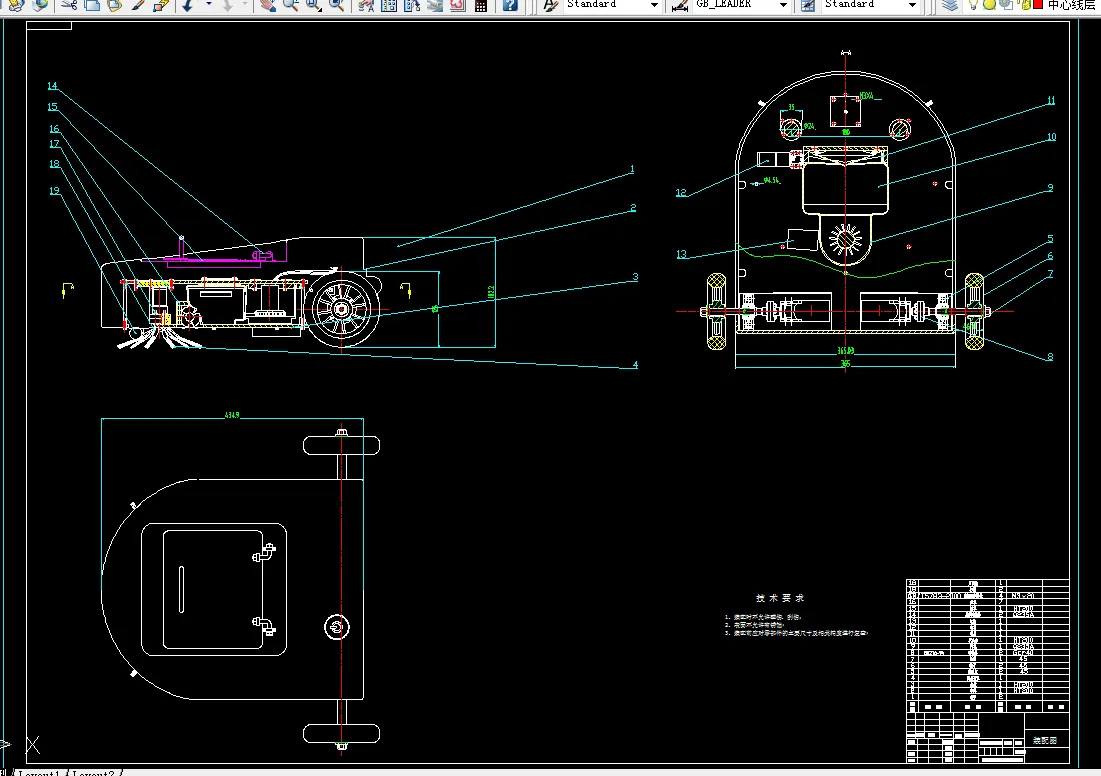
Z4056-智能扫地机器人及PLC控制系统的设计【含SW三维图】 下载积分:80 资料编号: Z4056
1.打开支付宝或者微信扫描二维码。
2.填写金额:80 
3.添加备注,填写资料编号:
资料编号: Z4056
4.支付成功后,请发资料编号到邮箱:jxsj168@qq.com
会有专人在15分钟内把资料发到您邮箱
备注:如果付款忘记填写资料编号,则发邮件时附带您的交易明细截图即可。
请耐心等待,如超过30分钟还没收到,请联系客服QQ:2363701252
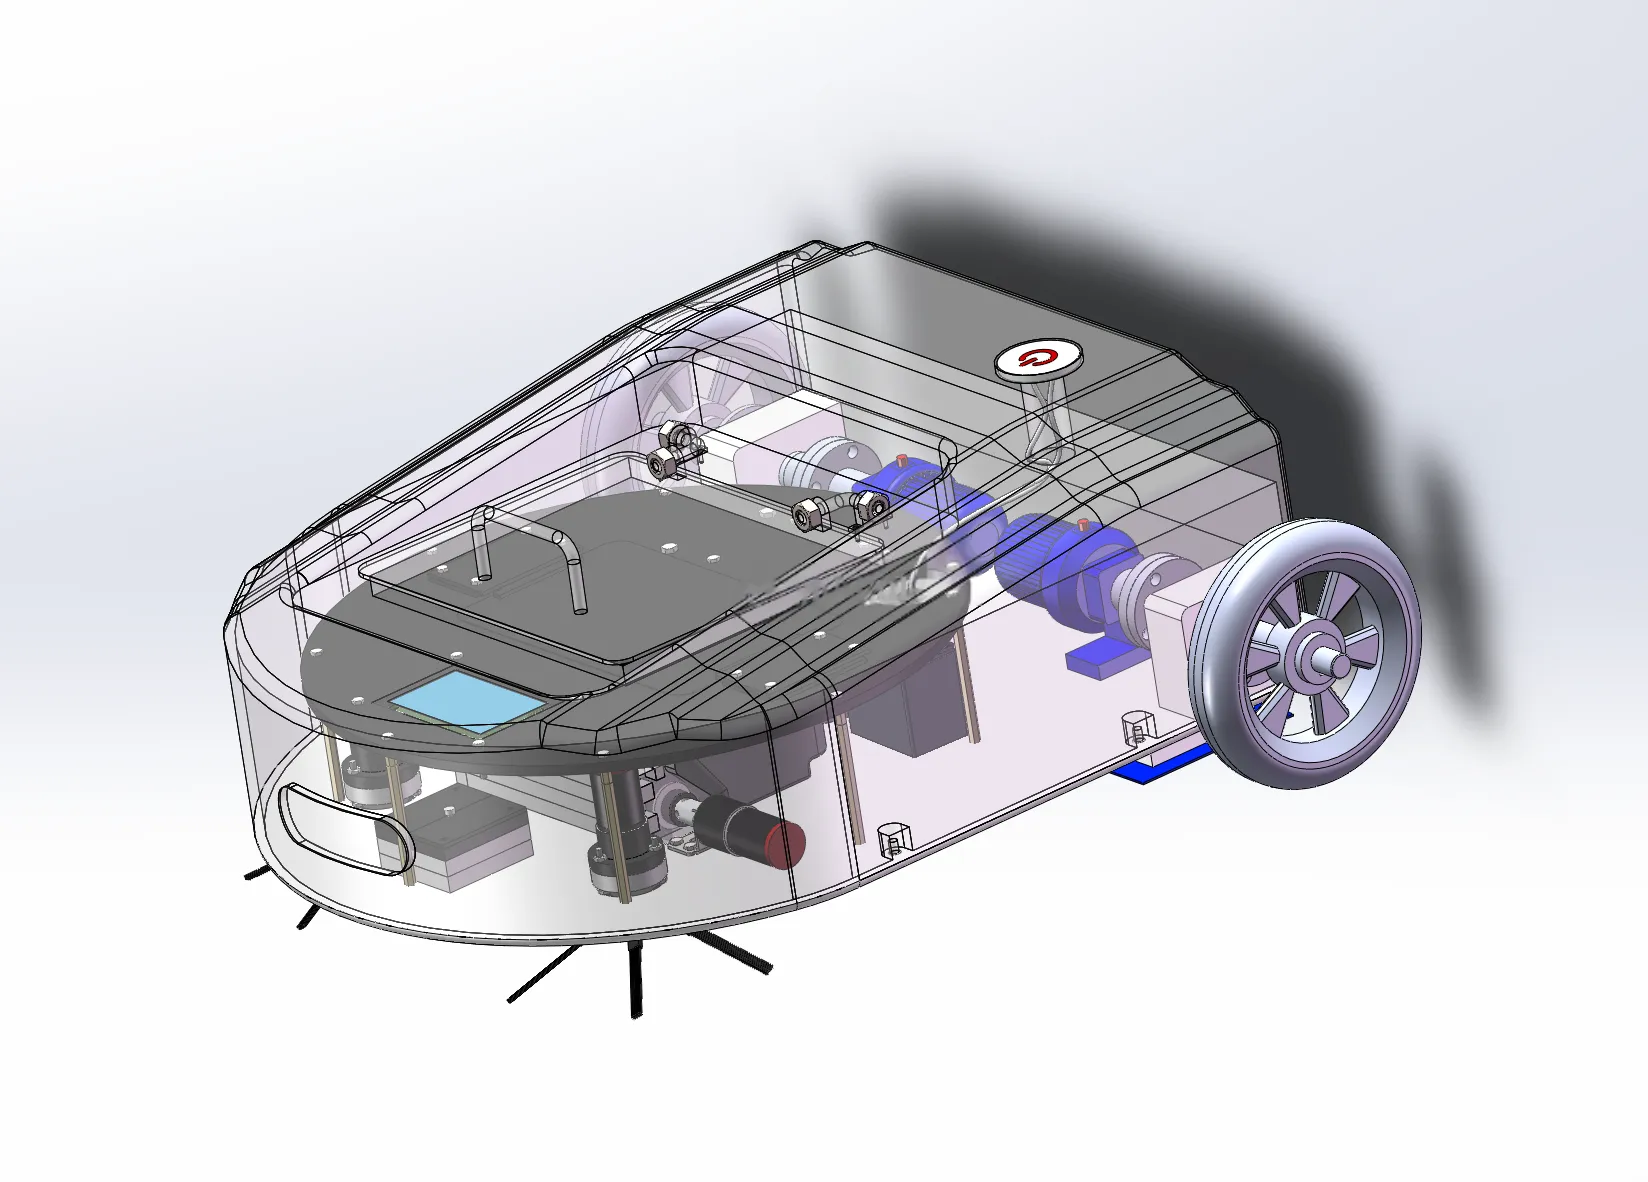
作品描述

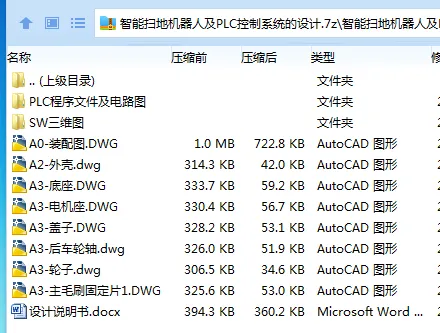
作品包括

Word版说明书1份,共29页,约12000字

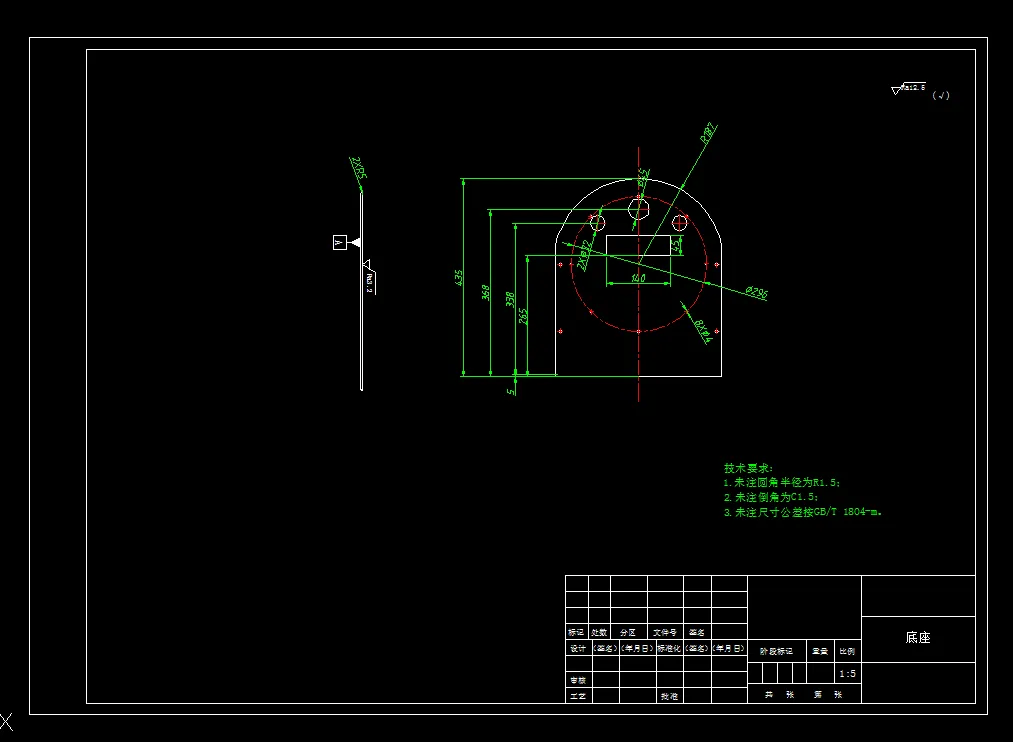
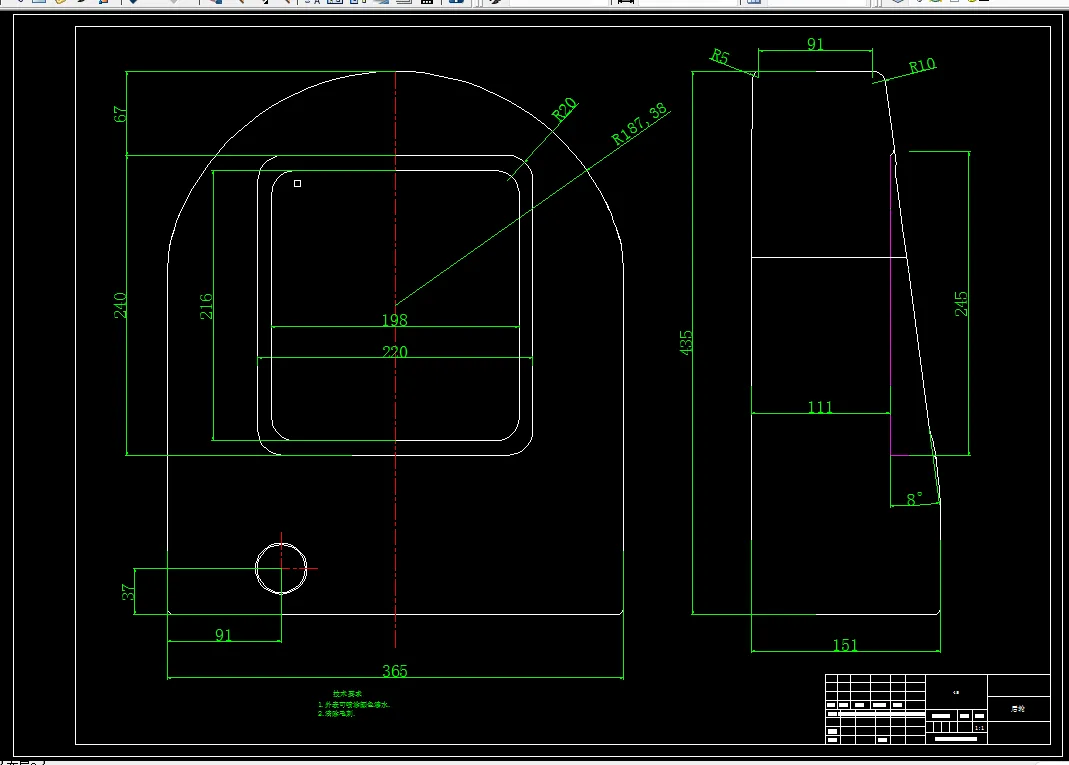
CAD版本图纸,共8张

SW三维图一套

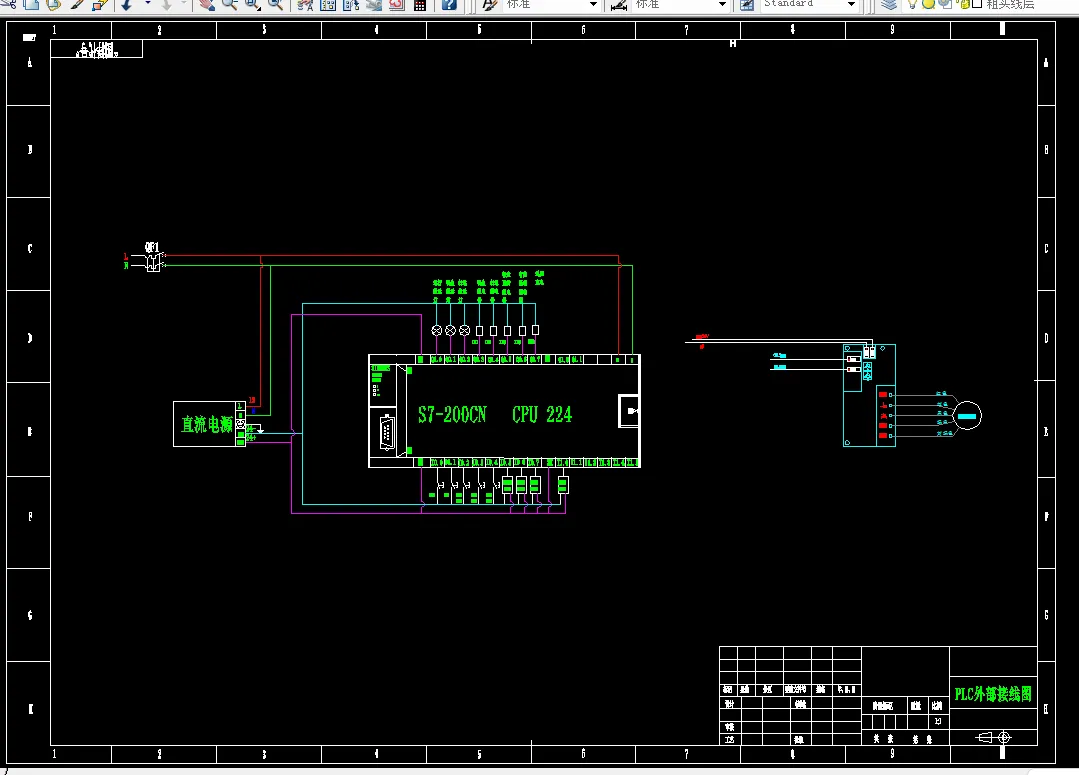
PLC程序一份
Z4056-智能扫地机器人及PLC控制系统的设计【含SW三维图】

摘要

如今,在日常生活中,形形色色的自动化清扫机器人愈发普及,它们承担着与居民生活紧密相关的清洁服务,显著地增进和提升了居民们的生活品质。伴随现代社会的快速进步,人们的生活水准有了显著提升,一台多功能的扫地机器人可能会成为你最理想的家居助手!这款扫地机器人主要被用于工业环境、仓储空间、办公区以及其他宽敞的室内环境,负责清理各种小体积的废弃物,例如细碎的碎片、纸屑和木屑等。

本次设计主要介绍了工业扫地机人的研究背景及意义,国内外的研究现状,然后工业扫地机器人的整体结构进行设计计算,完成PLC控制系统的设计。

关键词:工业扫地机器人;运动原理;结构设计

目录

摘要 1

Abstract 2

第一章 绪论 3

1.1选题背景及意义 3

1.2国内外研究现状 3

第二章 整体结构的设计 5

2.1 扫地机器人的工作原理 5

2.2 控制系统的原理 5

2.3 扫地机器人的结构组成 6

2.3.1 行走轮机构 6

2.3.2 清洁系统 6

第三章 机械结构的设计计算 8

3.1 蓄电池的选择 8

3.2 行走机构电动机的选择 9

3.3 轴的设计计算校核 10

3.3.1确定轴的最小直径 10

3.3.2轴的结构设计 11

3.4 毛刷电机的选择 12

3.5 滚刷电机的选型 14

3.6 车轮轴的强度校核 14

3.6.1 轴的弯矩图 14

3.6.2按照弯扭合成应力校核轴的强度 16

第四章 控制系统的设计 17

4.1 PLC型号的选型 17

4.2 控制流程的设计 17

4.3 电气元件的选型 17

4.3.1 PLC选型 17

4.3.2光电传感器的选型 18

4.3.3指示灯的选型 18

4.3.4本次系统设计的主要硬件清单 19

4.4 控制程序的编制 19

4.4.1绘制控制流程图 19

4.4.2 配置I/O表 20

4.4.3梯形图编写 21

第五章 总结 25

参考文献 26

致谢 27


温馨提示:

1、题目前面的备注【字母数字编号】为本站整理分类的编号,与课题内容无关,请选题时忽视;

2、若题目上备注三维,则表示文件里包含三维源文件,由于三维组成零件数量较多,为保证预览截图的简洁性,本站将三维文件夹进行了打包。三维及CAD预览截图,均为本站电脑打开软件进行截图的,保证能够打开,下载原件超高清,下载后解压即可;

3、本站所有资源如无特殊说明,都需要本地电脑安装Office2007。图纸软件为AutoCAD,PROE,UG,SolidWorks,CATIA等;

4、本站所有图文资料仅供用户学习参考,不作为任何商用或其他用途;
5、本站不保证下载资源的准确性、安全性和完整性, 不包修改,不支持退换,同时也不承担用户因使用这些下载资源对自己和他人造成任何形式的伤害或损失;

6、 下载文件中如有侵权或不适当内容,请与我们联系,我们立即纠正。
在
线
客
服

Z4056-智能扫地机器人及PLC控制系统的设计【含SW三维图】 下载积分:80 资料编号:Z4056

作品描述

作品包括

Word版说明书1份,共29页,约12000字

CAD版本图纸,共8张

SW三维图一套

PLC程序一份

Z4056-智能扫地机器人及PLC控制系统的设计【含SW三维图】

摘要

如今,在日常生活中,形形色色的自动化清扫机器人愈发普及,它们承担着与居民生活紧密相关的清洁服务,显著地增进和提升了居民们的生活品质。伴随现代社会的快速进步,人们的生活水准有了显著提升,一台多功能的扫地机器人可能会成为你最理想的家居助手!这款扫地机器人主要被用于工业环境、仓储空间、办公区以及其他宽敞的室内环境,负责清理各种小体积的废弃物,例如细碎的碎片、纸屑和木屑等。

本次设计主要介绍了工业扫地机人的研究背景及意义,国内外的研究现状,然后工业扫地机器人的整体结构进行设计计算,完成PLC控制系统的设计。

关键词:工业扫地机器人;运动原理;结构设计

目录

摘要 1

Abstract 2

第一章 绪论 3

1.1选题背景及意义 3

1.2国内外研究现状 3

第二章 整体结构的设计 5

2.1 扫地机器人的工作原理 5

2.2 控制系统的原理 5

2.3 扫地机器人的结构组成 6

2.3.1 行走轮机构 6

2.3.2 清洁系统 6

第三章 机械结构的设计计算 8

3.1 蓄电池的选择 8

3.2 行走机构电动机的选择 9

3.3 轴的设计计算校核 10

3.3.1确定轴的最小直径 10

3.3.2轴的结构设计 11

3.4 毛刷电机的选择 12

3.5 滚刷电机的选型 14

3.6 车轮轴的强度校核 14

3.6.1 轴的弯矩图 14

3.6.2按照弯扭合成应力校核轴的强度 16

第四章 控制系统的设计 17

4.1 PLC型号的选型 17

4.2 控制流程的设计 17

4.3 电气元件的选型 17

4.3.1 PLC选型 17

4.3.2光电传感器的选型 18

4.3.3指示灯的选型 18

4.3.4本次系统设计的主要硬件清单 19

4.4 控制程序的编制 19

4.4.1绘制控制流程图 19

4.4.2 配置I/O表 20

4.4.3梯形图编写 21

第五章 总结 25

参考文献 26

致谢 27


温馨提示:

1、题目前面的备注【字母数字编号】为本站整理分类的编号,与课题内容无关,请选题时忽视;

2、若题目上备注三维,则表示文件里包含三维源文件,由于三维组成零件数量较多,为保证预览截图的简洁性,本站将三维文件夹进行了打包。三维及CAD预览截图,均为本站电脑打开软件进行截图的,保证能够打开,下载原件超高清,下载后解压即可;

3、本站所有资源如无特殊说明,都需要本地电脑安装Office2007。图纸软件为AutoCAD,PROE,UG,SolidWorks,CATIA等;

4、本站所有图文资料仅供用户学习参考,不作为任何商用或其他用途;
5、本站不保证下载资源的准确性、安全性和完整性, 不包修改,不支持退换,同时也不承担用户因使用这些下载资源对自己和他人造成任何形式的伤害或损失;

6、 下载文件中如有侵权或不适当内容,请与我们联系,我们立即纠正。
关于我们 网站申明 友情链接 联系我们

扫一扫,联系微信客服


Copyright @ 龙图网版权所有  网站客服QQ:2363701252  微信客服:a51cad

皖ICP备2021006205号-2