
XY2788-基于PLC的水下机器人控制系统设计 下载积分:150 资料编号: XY2788
1.打开支付宝或者微信扫描二维码。
2.填写金额:150
3.添加备注,填写资料编号:
会有专人在15分钟内把资料发到您邮箱
备注:如果付款忘记填写资料编号,则发邮件时附带您的交易明细截图即可。
请耐心等待,如超过30分钟还没收到,请联系客服QQ:2363701252
2.填写金额:150
3.添加备注,填写资料编号:
资料编号: XY2788
4.支付成功后,请发资料编号到邮箱:jxsj168@qq.com会有专人在15分钟内把资料发到您邮箱
备注:如果付款忘记填写资料编号,则发邮件时附带您的交易明细截图即可。
请耐心等待,如超过30分钟还没收到,请联系客服QQ:2363701252
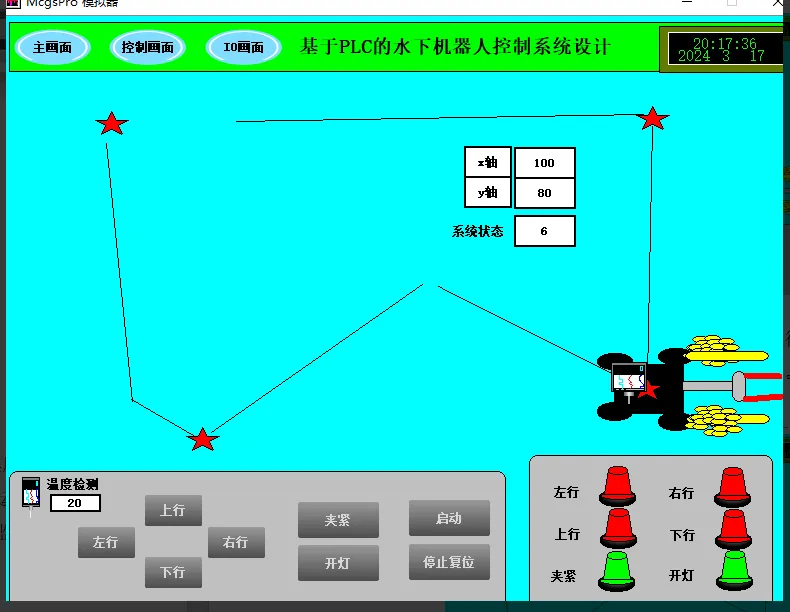
作品描述
作品包括:
Word设计说明书1份
CAD版本电路图图纸,一份
PLC编程仿真一份
IO表一份
PLC梯形图程序一份
摘要
基于PLC的水下机器人是一种智能化的水下探测设备,通过PLC实现对机器人的控制和监测。PLC接收传感器反馈的水下环境数据,并根据预设的控制策略和任务需求,生成控制指令,通过执行器驱动机器人的运动、操作和任务执行。这种系统具有高效稳定、灵活可控的特点,可广泛应用于海洋资源勘查、水下科学研究和海底工程等领域,为深海探索和水下作业提供了强大的技术支持。提高了水下探测和作业的效率和精度。PLC系统能够实时监测和调节水下机器人的运行状态,确保其在复杂水下环境中稳定运行,提高任务执行的准确性和可靠性。
温馨提示:
1、题目前面的备注【字母数字编号】为本站整理分类的编号,与课题内容无关,请选题时忽视;
2、若题目上备注三维,则表示文件里包含三维源文件,由于三维组成零件数量较多,为保证预览截图的简洁性,本站将三维文件夹进行了打包。三维及CAD预览截图,均为本站电脑打开软件进行截图的,保证能够打开,下载原件超高清,下载后解压即可;
3、本站所有资源如无特殊说明,都需要本地电脑安装Office2007。图纸软件为AutoCAD,PROE,UG,SolidWorks,CATIA等;
4、本站所有图文资料仅供用户学习参考,不作为任何商用或其他用途;
5、本站不保证下载资源的准确性、安全性和完整性, 不包修改,不支持退换,同时也不承担用户因使用这些下载资源对自己和他人造成任何形式的伤害或损失;
6、 下载文件中如有侵权或不适当内容,请与我们联系,我们立即纠正。
线
客
服