
欢迎来到龙图网在线图文分享平台-CAD图纸,设计说明书,工业设计3D模型,三维软件下载! 客服QQ:2363701252
热搜: 工艺夹具 模具设计 数控编程 土木工程 3D模型

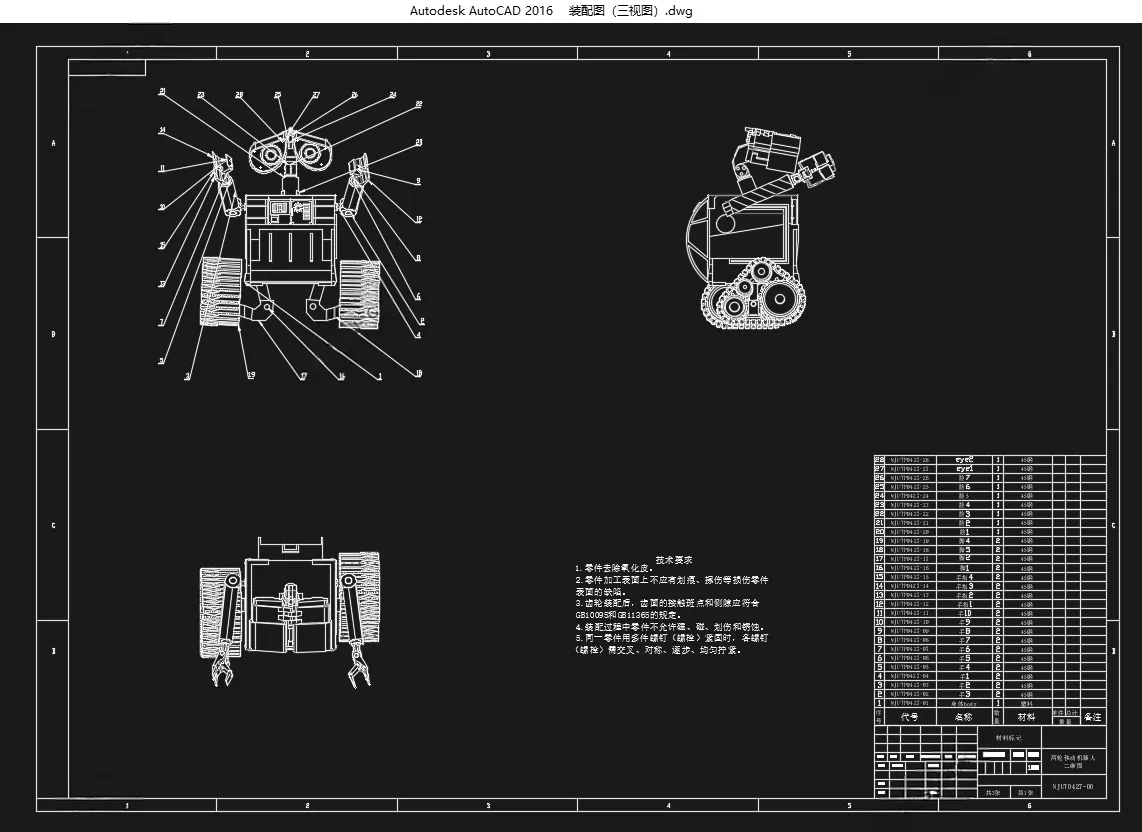
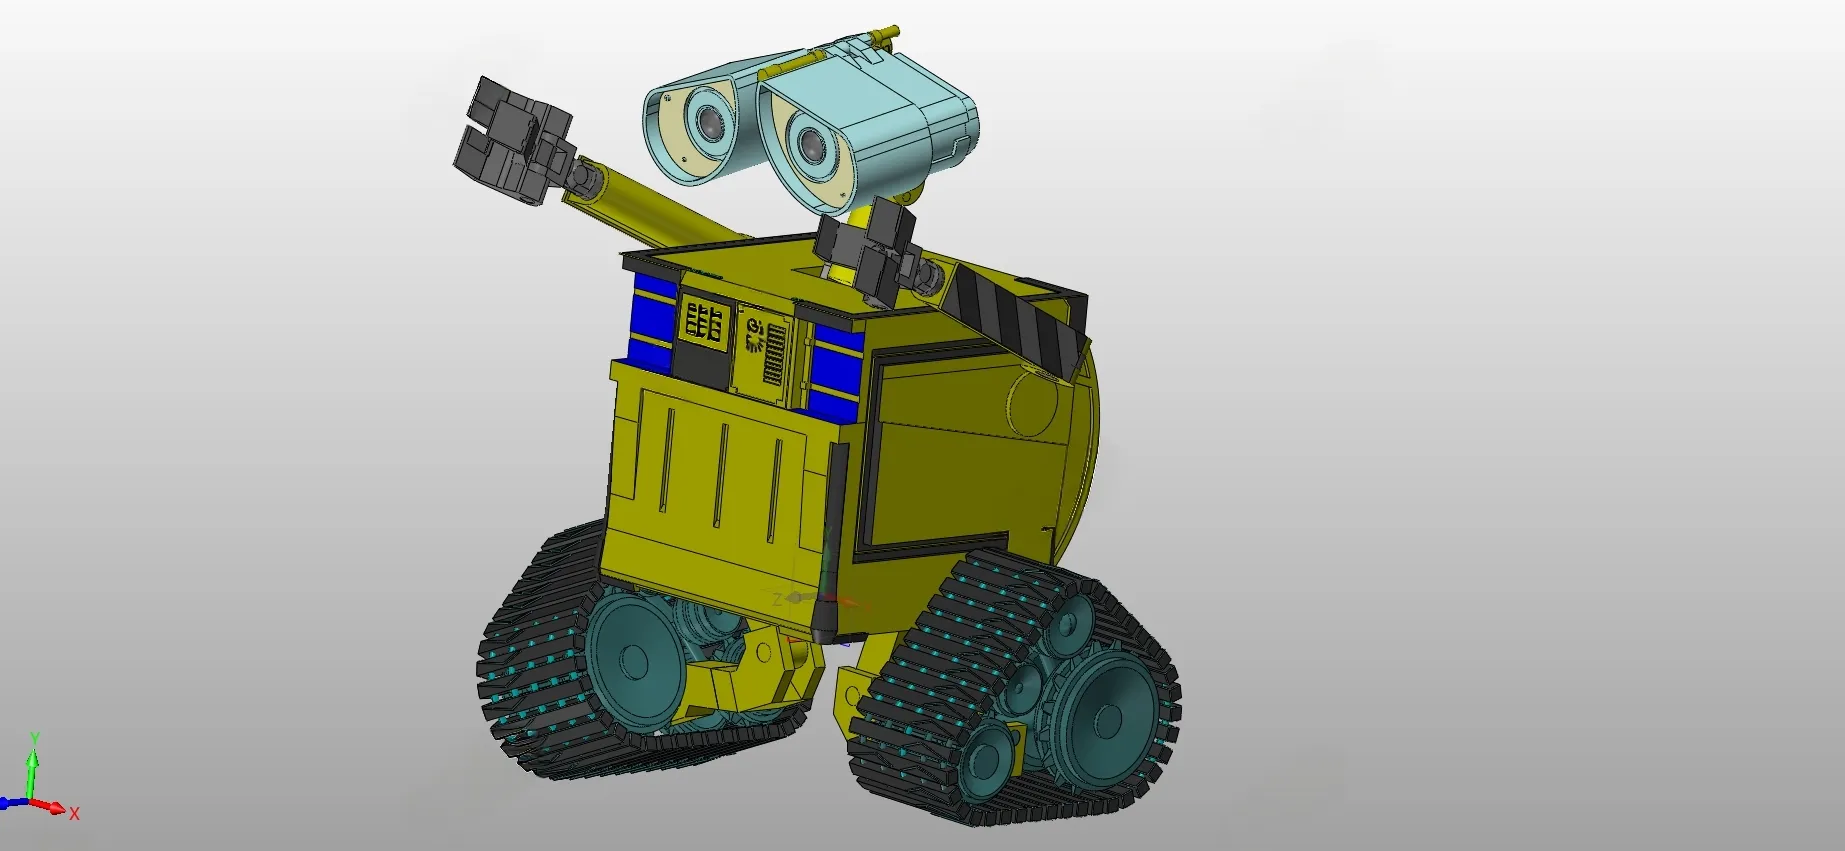
D1663-两轮移动机器人控制及机械系统设计【含SW三维图】 下载积分:100 资料编号: D1663
1.打开支付宝或者微信扫描二维码。
2.填写金额:100 
3.添加备注,填写资料编号:
资料编号: D1663
4.支付成功后,请发资料编号到邮箱:jxsj168@qq.com
会有专人在15分钟内把资料发到您邮箱
备注:如果付款忘记填写资料编号,则发邮件时附带您的交易明细截图即可。
请耐心等待,如超过30分钟还没收到,请联系客服QQ:2363701252
作品描述

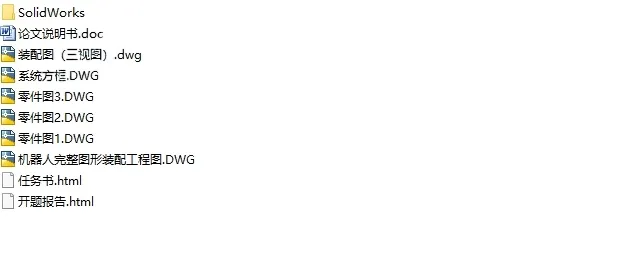
作品包括:

Word设计说明书1份,约10000字

任务书一份

开题报告一份

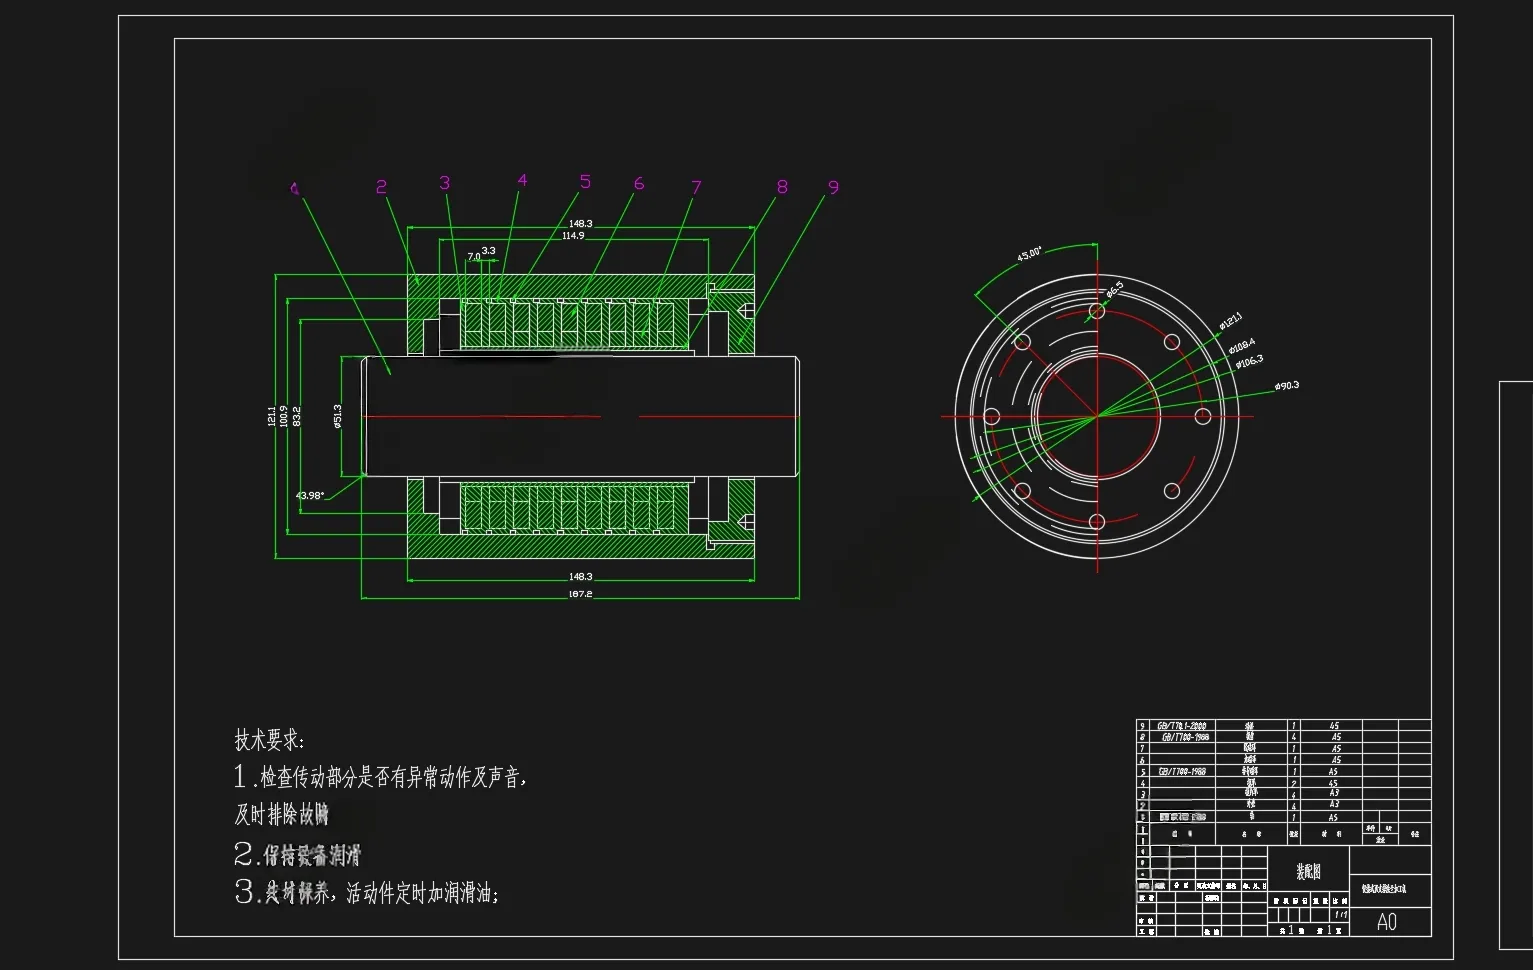
CAD版本图纸,共6张

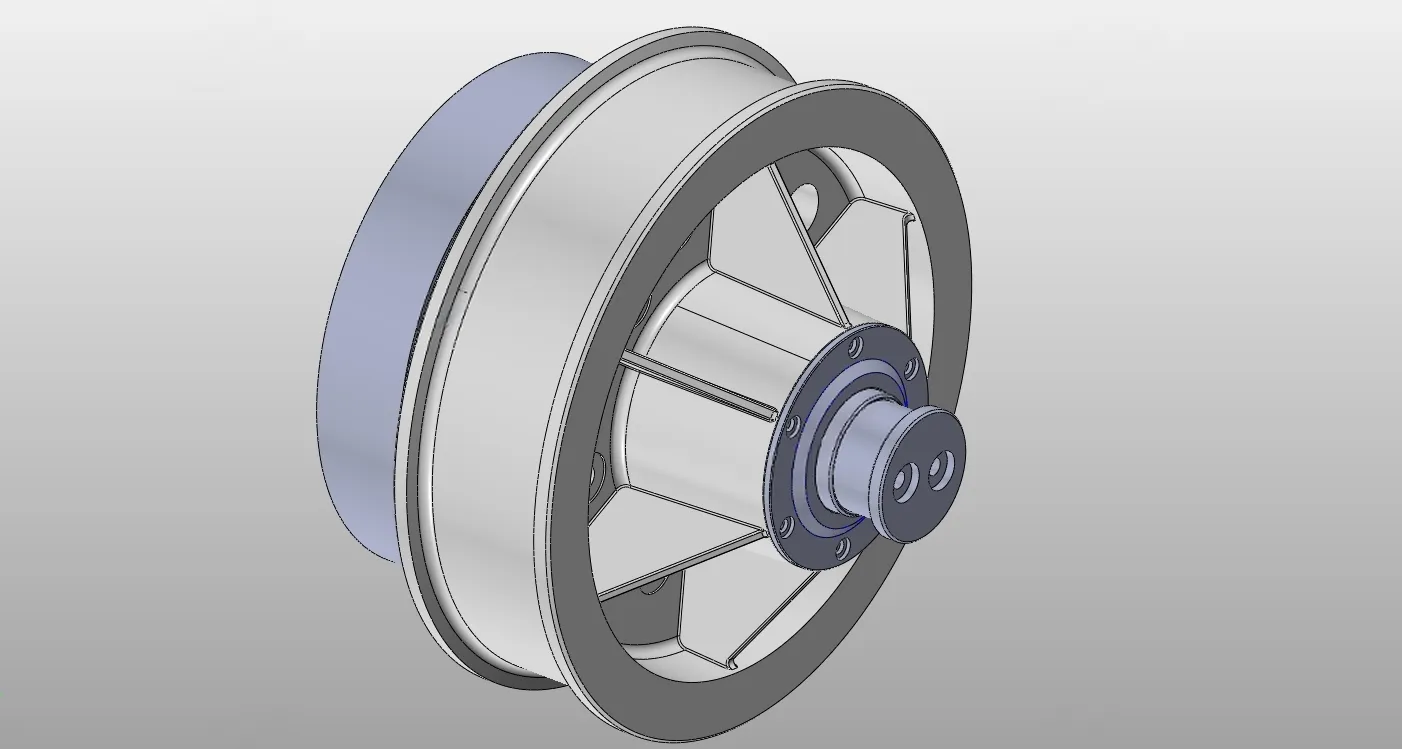
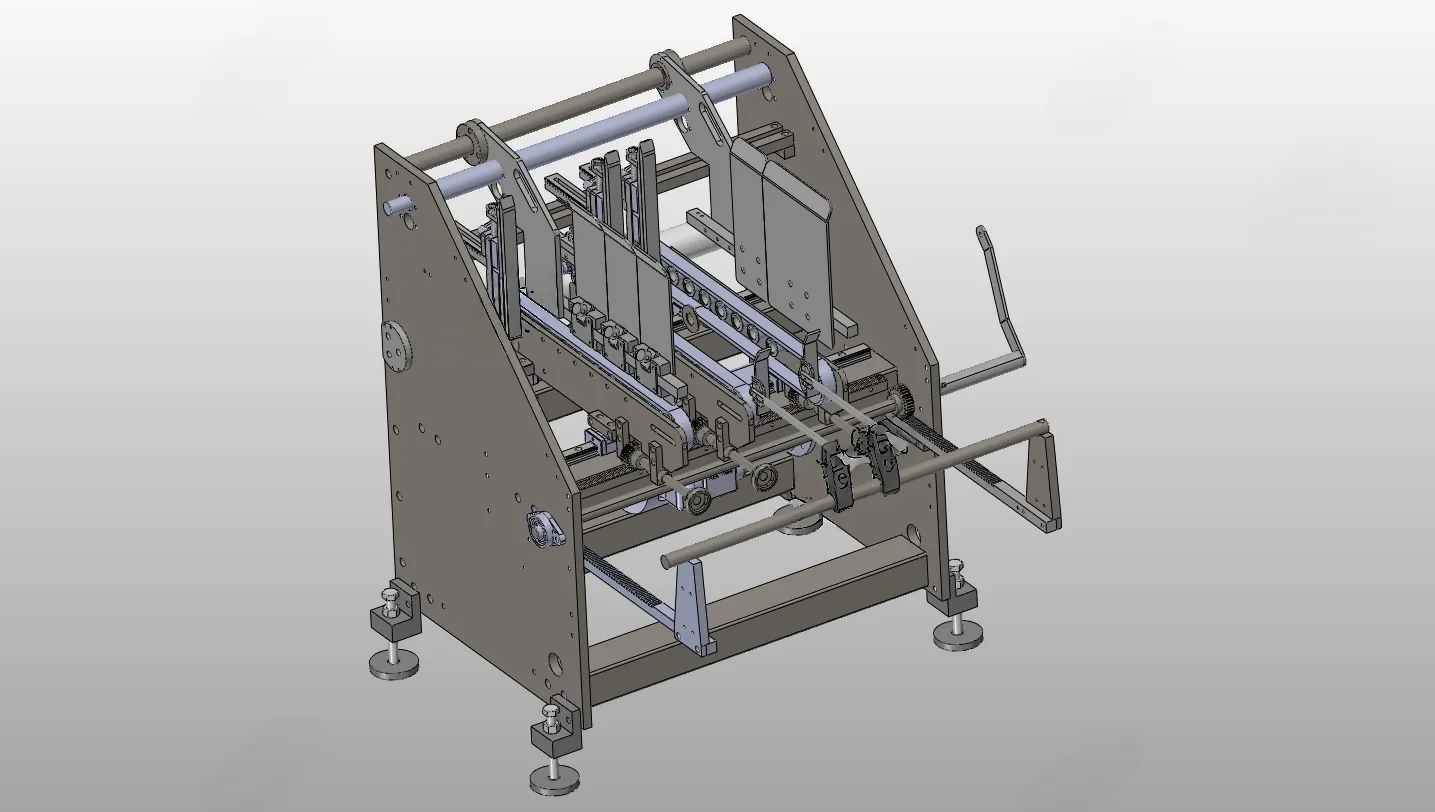
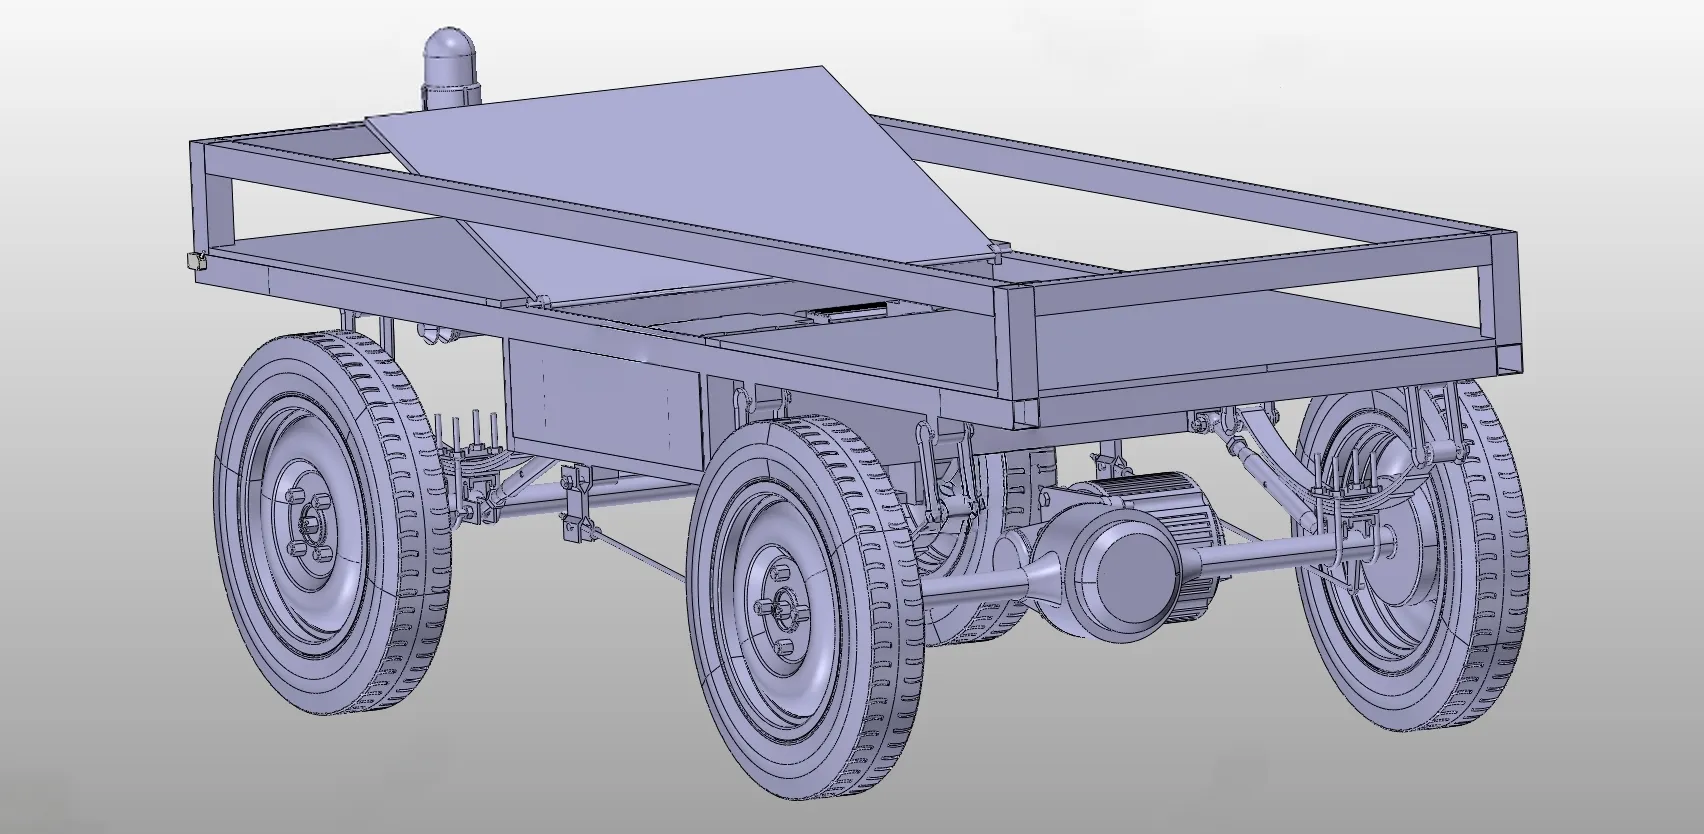
SW三维图一套
D1663-两轮移动机器人控制及机械系统设计【含SW三维图】

摘要

两轮移动机器人作为一种本征不稳定轮式移动机器人,具有多变量、非线性、强耦合和参数不确定等特点,这使得它成为验证各种控制算法的理想平台。同时它运动灵活、结构简单,适于在狭小的空间工作,有着广泛的应用前景。两轮自平衡机器人能够完成多轮机器人无法完成的复杂运动及操作,特别适用于工作环境变化大、任务复杂的场合。开展两轮自平衡机器人的研究对于提高我国在该领域的科研水平、扩展机器人的应用背景等具有重要的理论及现实意义。

由于机器人的结构对于自平衡及运动控制具有重要的影响,因此本文研制了一种质量均布式两轮自平衡机器人,该机器人运动灵活、抗干扰能力强。通过分析两轮自平衡机器人的运动规律,采用PID控制算法设计了机器人PID控制器,实现了机器人的动态自平衡,提高了抗干扰能力,并通过实验验证了算法在自平衡、抗干扰和调整时间上的优势。

为了减少位姿估计误差的无限增长,提高机器人的定位精度,在分析两轮自平衡机器人感知系统用惯性传感器误差的产生机理以及误差的漂移特性的基础上,提出了两级分散式异构卡尔曼滤波算法,实现了机器人的组合导航,并补偿了低成本惯性传感器的误差,从而得到机器人位姿的最优估计,保证了波精度和实时性。

关键词:两轮移动机器人  非系统误差  卡尔曼  组合导航 

目录

摘  要    I

ABSTRACT    II

第一章 绪论    1

1.1前言    1

1.2课题背景    3

1.3研究价值    4

1.4发展历史与研究现状    5

1.4.1两轮自平衡机器人国外研究情况    5

1.4.2两轮自平衡机器人国内研究情况    8

1.5本文主要研究内容    9

第二章 系统总体设计    11

2.1 两轮移动机器人(5kg负载)系统总体设计    11

2.2机械系统设计    12

2.3控制系统设计    12

2.3.1控制器的选型    13

2.3.2驱动机构控制电路设计    14

2.3.3串口通讯电路设计    16

2.3.4传感器电路设计    17

2.4驱动系统的设计    22

2.4.1电机的选型    22

2.4.2 电机的转速控制    22

第三章 机器人的建模    25

3.1两轮移动机器人的建模    25

3.2使用牛顿力学的方法进行数学建模    25

3.3对车轮建立模型    25

3.4 对车身建立模型    27

3.5机器人模型    29

第四章 数据处理与实验    33

4.1引言    33

4.2.卡尔曼滤波理论    34

4.2.1滤波器的计算原型    35

4.2.2 滤波器的概率原型解释    37

4.2.3 离散卡尔曼滤波器算法    37

4.2.4 滤波器系数及调整    39

4.3 数据融合实验    40

第五章 小结    42

参考文献    43

致谢    47


温馨提示:

1、题目前面的备注【字母数字编号】为本站整理分类的编号,与课题内容无关,请选题时忽视;

2、若题目上备注三维,则表示文件里包含三维源文件,由于三维组成零件数量较多,为保证预览截图的简洁性,本站将三维文件夹进行了打包。三维及CAD预览截图,均为本站电脑打开软件进行截图的,保证能够打开,下载原件超高清,下载后解压即可;

3、本站所有资源如无特殊说明,都需要本地电脑安装Office2007。图纸软件为AutoCAD,PROE,UG,SolidWorks,CATIA等;

4、本站所有图文资料仅供用户学习参考,不作为任何商用或其他用途;
5、本站不保证下载资源的准确性、安全性和完整性, 不包修改,不支持退换,同时也不承担用户因使用这些下载资源对自己和他人造成任何形式的伤害或损失;

6、 下载文件中如有侵权或不适当内容,请与我们联系,我们立即纠正。
在
线
客
服

D1663-两轮移动机器人控制及机械系统设计【含SW三维图】 下载积分:100 资料编号:D1663

作品描述

作品包括:

Word设计说明书1份,约10000字

任务书一份

开题报告一份

CAD版本图纸,共6张

SW三维图一套

D1663-两轮移动机器人控制及机械系统设计【含SW三维图】

摘要

两轮移动机器人作为一种本征不稳定轮式移动机器人,具有多变量、非线性、强耦合和参数不确定等特点,这使得它成为验证各种控制算法的理想平台。同时它运动灵活、结构简单,适于在狭小的空间工作,有着广泛的应用前景。两轮自平衡机器人能够完成多轮机器人无法完成的复杂运动及操作,特别适用于工作环境变化大、任务复杂的场合。开展两轮自平衡机器人的研究对于提高我国在该领域的科研水平、扩展机器人的应用背景等具有重要的理论及现实意义。

由于机器人的结构对于自平衡及运动控制具有重要的影响,因此本文研制了一种质量均布式两轮自平衡机器人,该机器人运动灵活、抗干扰能力强。通过分析两轮自平衡机器人的运动规律,采用PID控制算法设计了机器人PID控制器,实现了机器人的动态自平衡,提高了抗干扰能力,并通过实验验证了算法在自平衡、抗干扰和调整时间上的优势。

为了减少位姿估计误差的无限增长,提高机器人的定位精度,在分析两轮自平衡机器人感知系统用惯性传感器误差的产生机理以及误差的漂移特性的基础上,提出了两级分散式异构卡尔曼滤波算法,实现了机器人的组合导航,并补偿了低成本惯性传感器的误差,从而得到机器人位姿的最优估计,保证了波精度和实时性。

关键词:两轮移动机器人  非系统误差  卡尔曼  组合导航 

目录

摘  要    I

ABSTRACT    II

第一章 绪论    1

1.1前言    1

1.2课题背景    3

1.3研究价值    4

1.4发展历史与研究现状    5

1.4.1两轮自平衡机器人国外研究情况    5

1.4.2两轮自平衡机器人国内研究情况    8

1.5本文主要研究内容    9

第二章 系统总体设计    11

2.1 两轮移动机器人(5kg负载)系统总体设计    11

2.2机械系统设计    12

2.3控制系统设计    12

2.3.1控制器的选型    13

2.3.2驱动机构控制电路设计    14

2.3.3串口通讯电路设计    16

2.3.4传感器电路设计    17

2.4驱动系统的设计    22

2.4.1电机的选型    22

2.4.2 电机的转速控制    22

第三章 机器人的建模    25

3.1两轮移动机器人的建模    25

3.2使用牛顿力学的方法进行数学建模    25

3.3对车轮建立模型    25

3.4 对车身建立模型    27

3.5机器人模型    29

第四章 数据处理与实验    33

4.1引言    33

4.2.卡尔曼滤波理论    34

4.2.1滤波器的计算原型    35

4.2.2 滤波器的概率原型解释    37

4.2.3 离散卡尔曼滤波器算法    37

4.2.4 滤波器系数及调整    39

4.3 数据融合实验    40

第五章 小结    42

参考文献    43

致谢    47


温馨提示:

1、题目前面的备注【字母数字编号】为本站整理分类的编号,与课题内容无关,请选题时忽视;

2、若题目上备注三维,则表示文件里包含三维源文件,由于三维组成零件数量较多,为保证预览截图的简洁性,本站将三维文件夹进行了打包。三维及CAD预览截图,均为本站电脑打开软件进行截图的,保证能够打开,下载原件超高清,下载后解压即可;

3、本站所有资源如无特殊说明,都需要本地电脑安装Office2007。图纸软件为AutoCAD,PROE,UG,SolidWorks,CATIA等;

4、本站所有图文资料仅供用户学习参考,不作为任何商用或其他用途;
5、本站不保证下载资源的准确性、安全性和完整性, 不包修改,不支持退换,同时也不承担用户因使用这些下载资源对自己和他人造成任何形式的伤害或损失;

6、 下载文件中如有侵权或不适当内容,请与我们联系,我们立即纠正。
关于我们 网站申明 友情链接 联系我们

扫一扫,联系微信客服


Copyright @ 龙图网版权所有  网站客服QQ:2363701252  微信客服:扫微信客服码添加

皖ICP备2021006205号-2