
欢迎来到龙图网在线图文分享平台-CAD图纸,设计说明书,工业设计3D模型,三维软件下载! 客服QQ:2363701252
热搜: 工艺夹具 模具设计 数控编程 土木工程 3D模型

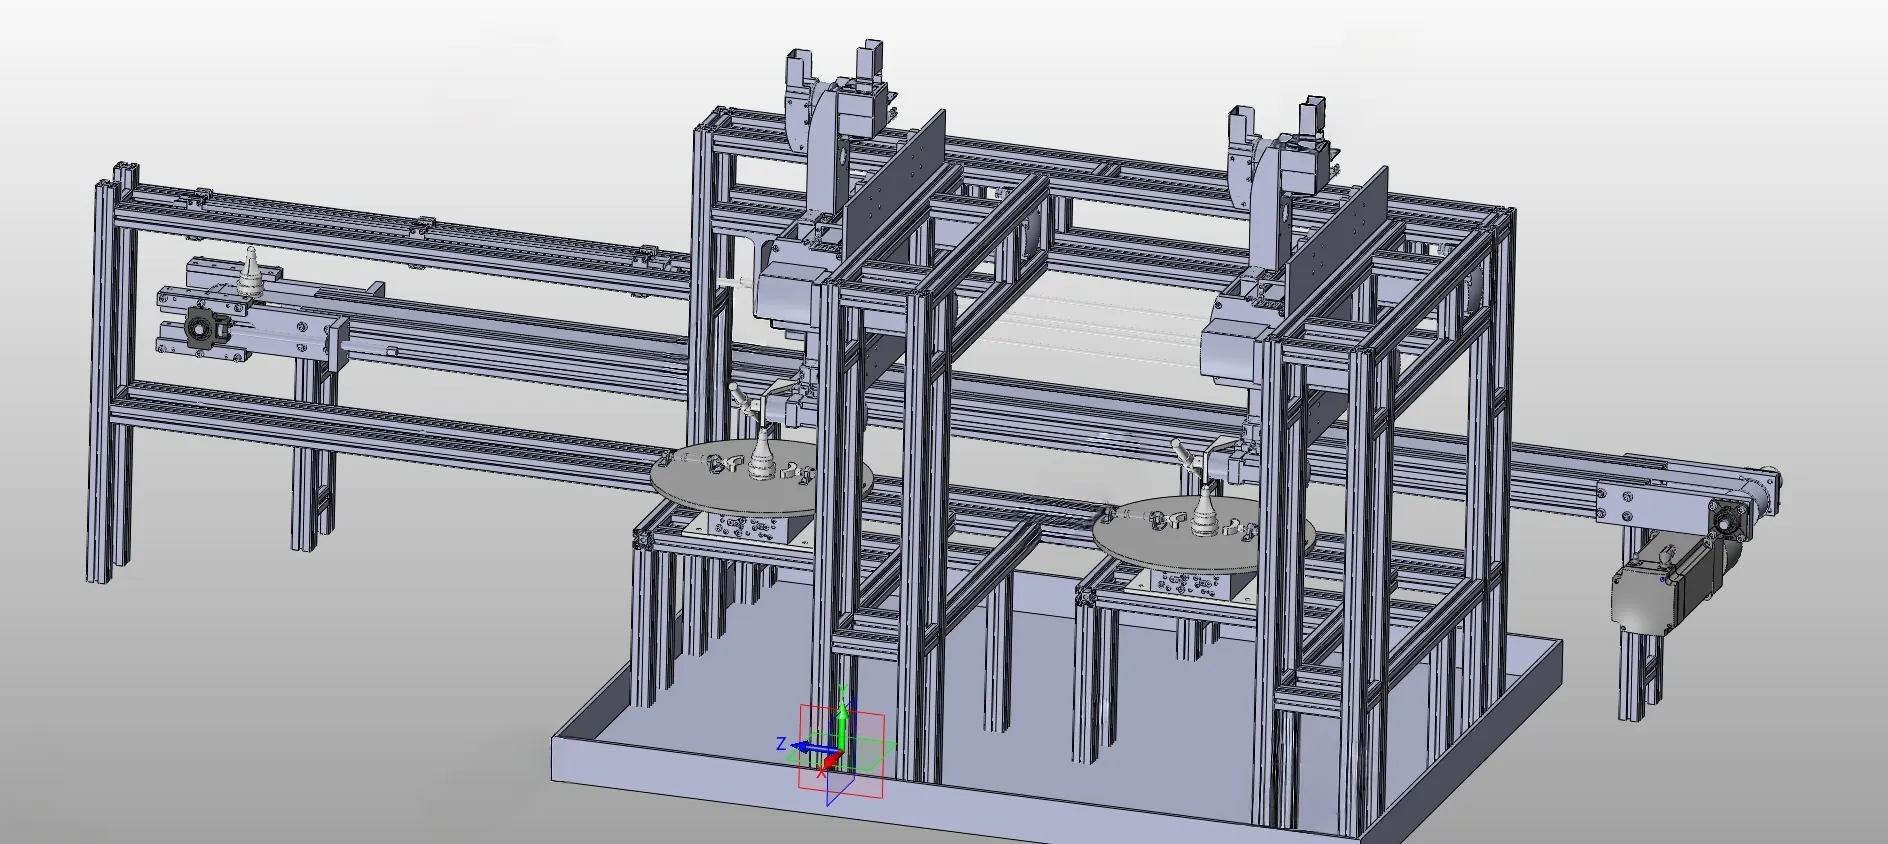
D1625-高炉冷却壁水管密封环焊接机器人工作站设计 下载积分:100 资料编号: D1625
1.打开支付宝或者微信扫描二维码。
2.填写金额:100 
3.添加备注,填写资料编号:
资料编号: D1625
4.支付成功后,请发资料编号到邮箱:jxsj168@qq.com
会有专人在15分钟内把资料发到您邮箱
备注:如果付款忘记填写资料编号,则发邮件时附带您的交易明细截图即可。
请耐心等待,如超过30分钟还没收到,请联系客服QQ:2363701252
作品描述

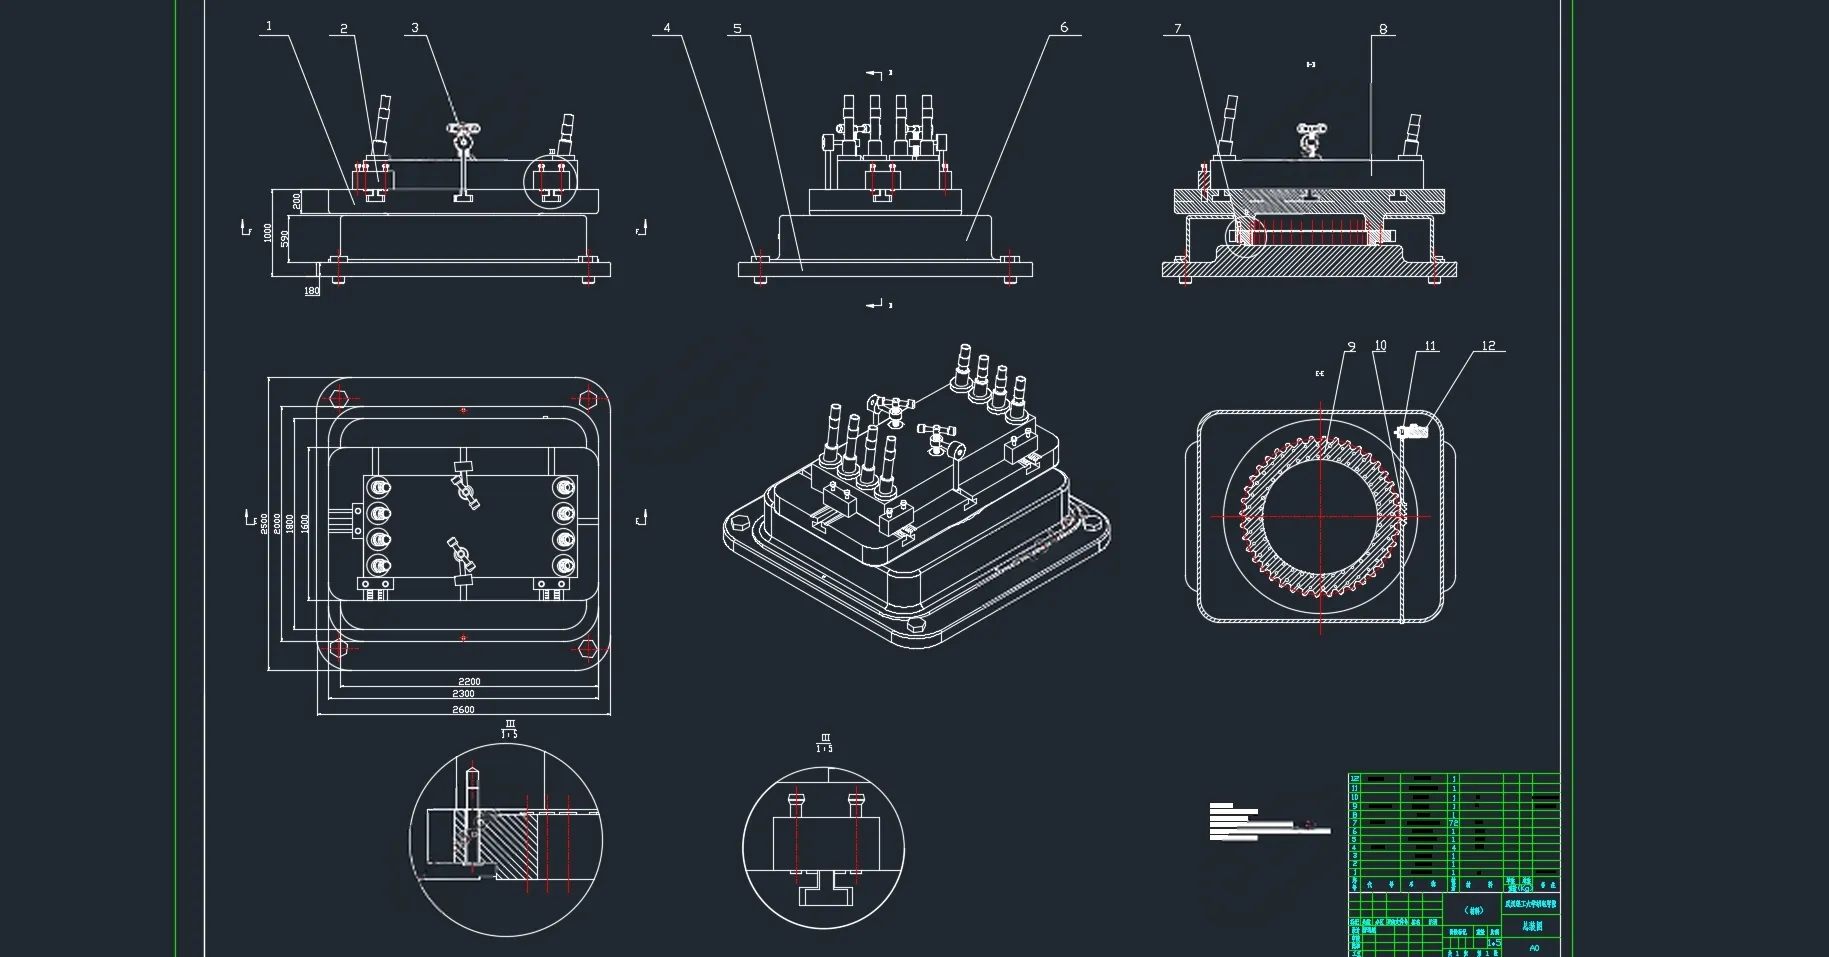
作品包括:

Word设计说明书1份,约22000字

任务书一份

开题报告一份

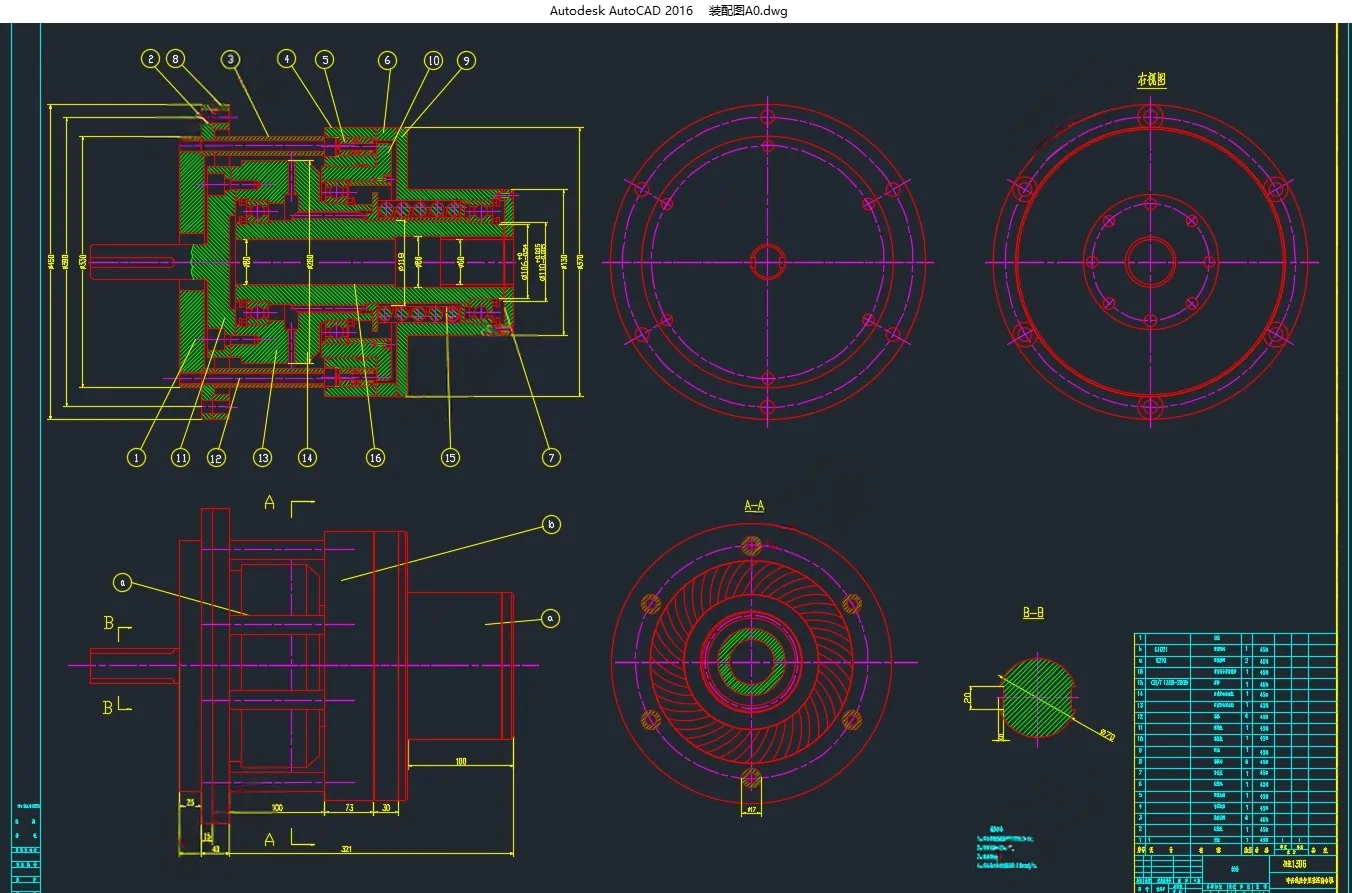
CAD版本图纸,共7张
D1625-高炉冷却壁水管密封环焊接机器人工作站设计

摘要

冷却壁是高炉上重要的水冷件,作为消耗品安装在高炉上,需要不断更换,这就使得冷却壁需要不断的大批量生产。在冷却壁的生产制造过程中,水管和套管间的密封焊接作为一个比较重要的工序,占冷却壁生产周期比重大。但是,目前国内外冷却壁的焊接普遍采用手工电弧焊工艺。每块冷却壁上有8根水管,共16条环焊缝。由于焊缝较多、冷却壁数量大,使得焊接工作量大。另外,手工焊接存在焊接质量稳定性差、生产效率低、工人劳动强度高及工作环境恶劣等弊端。因此,本文设计提出了一套基于标准6轴焊接机器人的自动化焊接工作站的方案。主要研究内容如下:

(1)对冷却壁水管密封环传统手工电弧焊工艺研究分析,确定了冷却壁水管及套管的焊接接头形式、焊接顺序及焊缝质量要求。

(2)对冷却壁焊接自动化进行可行性分析,提出使用机器人工作站进行自动化焊接的总体方案,并详细分析给出了机器人工作站中机器人、控制器系统、焊接电源、焊枪、软件系统等选型,完成总体方案设计并进行技术经济分析,得出该方案经济可行。

(3)根据需要设计了一种单轴水平回转变位机以及冷却壁的工装夹具,变位机采用模块化设计的思路,驱动和承力分离,不仅能延长变位机寿命,也方便后续的更换及维修;夹具结构简单、夹持方便可靠,利于缩短装夹时间,提高生产效率。

(4)对机器人进行了路径规划、焊接工艺参数确定及示教编程,并通过RobotStudio系统仿真软件对机器人开展了模拟仿真试验,对机器人进行了虚拟轨迹规划及碰撞检测,模拟仿真试验结果表明,所规划的路径可行,一台机器人同变位机的协作动作工作站方案可行。

(5)对冷却壁铸造毛坯误差就行分析,为保证焊缝质量要求,提出采用一种基于电弧信号的弧焊跟踪技术方案,详细给出了电弧传感器模型及原理分析、焊接电流的采集方法及分析、理论偏差的提取及电弧传感器偏差补偿方案。此方案成本低、易实现且能满足冷却壁密封环焊缝的跟踪要求。

关键词:机器人工作站;示教仿真;焊接工艺;变位机;焊缝跟踪

目录

摘要    I

Abstract    II

第1章绪论    1

1.1研究目的及意义    1

1.2国内外研究现状    2

1.2.1我国冷却壁生产制造现状    2

1.2.2国外冷却壁生产制造现状    3

1.3主要研究内容    4

第2章冷却壁密封环焊接工艺分析    5

2.1冷却壁水管及套管密封环的焊接方法    5

2.2冷却壁水管及套管密封环的焊接接头形式    6

2.3冷却壁水管及套管密封环焊接工艺评定    8

2.3.1焊接工艺制作和检验标准    9

2.3.2手工电弧焊焊接工艺参数    9

2.3.3焊接步骤    9

2.4本章小结    10

第3章冷却壁焊接机器人工作站总体设计    11

3.1冷却壁焊接自动化可行性分析    11

3.2机器人工作站设计选型    13

3.2.1机器人系统选型    13

3.2.2机器人焊接电源    16

3.2.3机器人焊枪    16

3.2.4供气系统    17

3.2.5安全装置    17

3.3焊接机器人总体布局    18

3.4焊接机器人的技术经济分析    19

3.5本章小结    20

第4章单轴变位机及冷却壁工装夹具设计与建模    21

4.1单轴水平回转变位机的设计    21

4.1.1变位机的整体方案设计    21

4.1.2回转机构设计    22

4.1.3第一级蜗杆的设计    22

4.1.4第二级蜗轮的设计蜗杆    24

4.1.5回转支承选型及分析    27

4.2冷却壁工装夹具设计    28

4.3建模    29

4.3.1冷却壁建模    29

4.3.2单轴水平回转变位机的建模    30

4.3.3冷却壁夹具建模    31

4.4本章小结    32

第5章机器人轨迹规划及仿真    33

5.1机器人示教编程    33

5.1.1示教过程    33

5.1.2冷却壁示教轨迹规划    34

5.2机器人焊接工艺参数    35

5.3 冷却壁环焊缝轨迹示教    37

5.3.1圆弧轨迹示教    37

5.3.2圆弧摆动轨迹示教    37

5.4工作站模拟仿真    38

5.4.1机器人路径规划    38

5.4.2碰撞检测    40

5.5焊缝轨迹跟踪及误差补偿    41

5.5.1冷却壁铸造毛坯误差分析及焊接解决方案    41

5.5.2电弧静态模型    42

5.5.3电弧传感器偏差补偿方案    44

5.6本章小结    45

第6章结论及展望    46

6.1结论    46

6.2展望    47

参考文献    48

附录    49

致谢    50


温馨提示:

1、题目前面的备注【字母数字编号】为本站整理分类的编号,与课题内容无关,请选题时忽视;

2、若题目上备注三维,则表示文件里包含三维源文件,由于三维组成零件数量较多,为保证预览截图的简洁性,本站将三维文件夹进行了打包。三维及CAD预览截图,均为本站电脑打开软件进行截图的,保证能够打开,下载原件超高清,下载后解压即可;

3、本站所有资源如无特殊说明,都需要本地电脑安装Office2007。图纸软件为AutoCAD,PROE,UG,SolidWorks,CATIA等;

4、本站所有图文资料仅供用户学习参考,不作为任何商用或其他用途;
5、本站不保证下载资源的准确性、安全性和完整性, 不包修改,不支持退换,同时也不承担用户因使用这些下载资源对自己和他人造成任何形式的伤害或损失;

6、 下载文件中如有侵权或不适当内容,请与我们联系,我们立即纠正。
在
线
客
服

D1625-高炉冷却壁水管密封环焊接机器人工作站设计 下载积分:100 资料编号:D1625

作品描述

作品包括:

Word设计说明书1份,约22000字

任务书一份

开题报告一份

CAD版本图纸,共7张

D1625-高炉冷却壁水管密封环焊接机器人工作站设计

摘要

冷却壁是高炉上重要的水冷件,作为消耗品安装在高炉上,需要不断更换,这就使得冷却壁需要不断的大批量生产。在冷却壁的生产制造过程中,水管和套管间的密封焊接作为一个比较重要的工序,占冷却壁生产周期比重大。但是,目前国内外冷却壁的焊接普遍采用手工电弧焊工艺。每块冷却壁上有8根水管,共16条环焊缝。由于焊缝较多、冷却壁数量大,使得焊接工作量大。另外,手工焊接存在焊接质量稳定性差、生产效率低、工人劳动强度高及工作环境恶劣等弊端。因此,本文设计提出了一套基于标准6轴焊接机器人的自动化焊接工作站的方案。主要研究内容如下:

(1)对冷却壁水管密封环传统手工电弧焊工艺研究分析,确定了冷却壁水管及套管的焊接接头形式、焊接顺序及焊缝质量要求。

(2)对冷却壁焊接自动化进行可行性分析,提出使用机器人工作站进行自动化焊接的总体方案,并详细分析给出了机器人工作站中机器人、控制器系统、焊接电源、焊枪、软件系统等选型,完成总体方案设计并进行技术经济分析,得出该方案经济可行。

(3)根据需要设计了一种单轴水平回转变位机以及冷却壁的工装夹具,变位机采用模块化设计的思路,驱动和承力分离,不仅能延长变位机寿命,也方便后续的更换及维修;夹具结构简单、夹持方便可靠,利于缩短装夹时间,提高生产效率。

(4)对机器人进行了路径规划、焊接工艺参数确定及示教编程,并通过RobotStudio系统仿真软件对机器人开展了模拟仿真试验,对机器人进行了虚拟轨迹规划及碰撞检测,模拟仿真试验结果表明,所规划的路径可行,一台机器人同变位机的协作动作工作站方案可行。

(5)对冷却壁铸造毛坯误差就行分析,为保证焊缝质量要求,提出采用一种基于电弧信号的弧焊跟踪技术方案,详细给出了电弧传感器模型及原理分析、焊接电流的采集方法及分析、理论偏差的提取及电弧传感器偏差补偿方案。此方案成本低、易实现且能满足冷却壁密封环焊缝的跟踪要求。

关键词:机器人工作站;示教仿真;焊接工艺;变位机;焊缝跟踪

目录

摘要    I

Abstract    II

第1章绪论    1

1.1研究目的及意义    1

1.2国内外研究现状    2

1.2.1我国冷却壁生产制造现状    2

1.2.2国外冷却壁生产制造现状    3

1.3主要研究内容    4

第2章冷却壁密封环焊接工艺分析    5

2.1冷却壁水管及套管密封环的焊接方法    5

2.2冷却壁水管及套管密封环的焊接接头形式    6

2.3冷却壁水管及套管密封环焊接工艺评定    8

2.3.1焊接工艺制作和检验标准    9

2.3.2手工电弧焊焊接工艺参数    9

2.3.3焊接步骤    9

2.4本章小结    10

第3章冷却壁焊接机器人工作站总体设计    11

3.1冷却壁焊接自动化可行性分析    11

3.2机器人工作站设计选型    13

3.2.1机器人系统选型    13

3.2.2机器人焊接电源    16

3.2.3机器人焊枪    16

3.2.4供气系统    17

3.2.5安全装置    17

3.3焊接机器人总体布局    18

3.4焊接机器人的技术经济分析    19

3.5本章小结    20

第4章单轴变位机及冷却壁工装夹具设计与建模    21

4.1单轴水平回转变位机的设计    21

4.1.1变位机的整体方案设计    21

4.1.2回转机构设计    22

4.1.3第一级蜗杆的设计    22

4.1.4第二级蜗轮的设计蜗杆    24

4.1.5回转支承选型及分析    27

4.2冷却壁工装夹具设计    28

4.3建模    29

4.3.1冷却壁建模    29

4.3.2单轴水平回转变位机的建模    30

4.3.3冷却壁夹具建模    31

4.4本章小结    32

第5章机器人轨迹规划及仿真    33

5.1机器人示教编程    33

5.1.1示教过程    33

5.1.2冷却壁示教轨迹规划    34

5.2机器人焊接工艺参数    35

5.3 冷却壁环焊缝轨迹示教    37

5.3.1圆弧轨迹示教    37

5.3.2圆弧摆动轨迹示教    37

5.4工作站模拟仿真    38

5.4.1机器人路径规划    38

5.4.2碰撞检测    40

5.5焊缝轨迹跟踪及误差补偿    41

5.5.1冷却壁铸造毛坯误差分析及焊接解决方案    41

5.5.2电弧静态模型    42

5.5.3电弧传感器偏差补偿方案    44

5.6本章小结    45

第6章结论及展望    46

6.1结论    46

6.2展望    47

参考文献    48

附录    49

致谢    50


温馨提示:

1、题目前面的备注【字母数字编号】为本站整理分类的编号,与课题内容无关,请选题时忽视;

2、若题目上备注三维,则表示文件里包含三维源文件,由于三维组成零件数量较多,为保证预览截图的简洁性,本站将三维文件夹进行了打包。三维及CAD预览截图,均为本站电脑打开软件进行截图的,保证能够打开,下载原件超高清,下载后解压即可;

3、本站所有资源如无特殊说明,都需要本地电脑安装Office2007。图纸软件为AutoCAD,PROE,UG,SolidWorks,CATIA等;

4、本站所有图文资料仅供用户学习参考,不作为任何商用或其他用途;
5、本站不保证下载资源的准确性、安全性和完整性, 不包修改,不支持退换,同时也不承担用户因使用这些下载资源对自己和他人造成任何形式的伤害或损失;

6、 下载文件中如有侵权或不适当内容,请与我们联系,我们立即纠正。
关于我们 网站申明 友情链接 联系我们

扫一扫,联系微信客服


Copyright @ 龙图网版权所有  网站客服QQ:2363701252  微信客服:扫微信客服码添加

皖ICP备2021006205号-2