
X4762-PUMA-500焊接机器人的腕部设计 下载积分:80 资料编号: X4762
2.填写金额:80
3.添加备注,填写资料编号:
会有专人在15分钟内把资料发到您邮箱
备注:如果付款忘记填写资料编号,则发邮件时附带您的交易明细截图即可。
请耐心等待,如超过30分钟还没收到,请联系客服QQ:2363701252
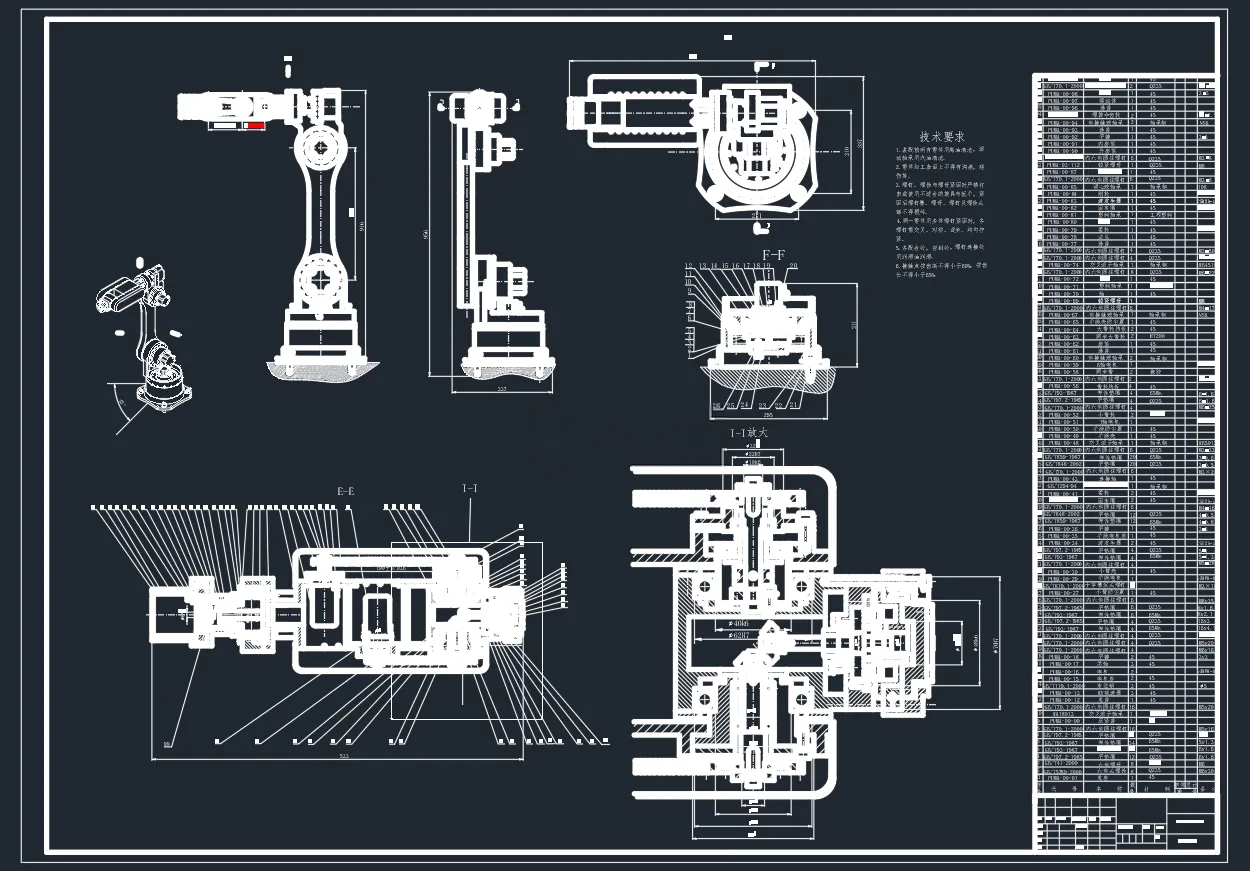
作品描述
作品包括:
Word设计说明书1份
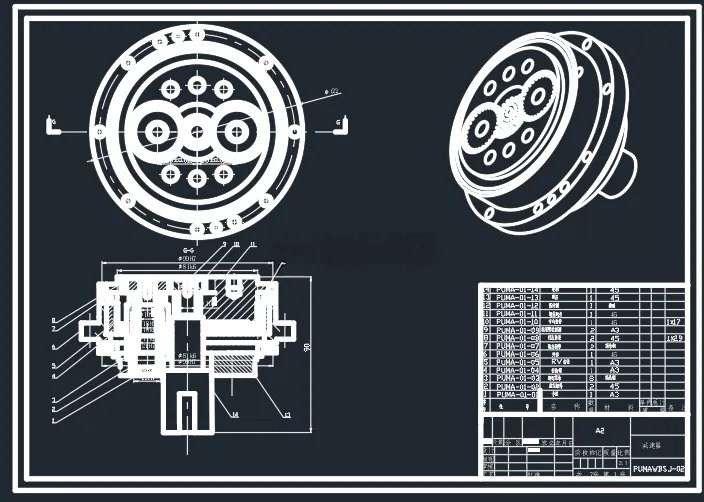
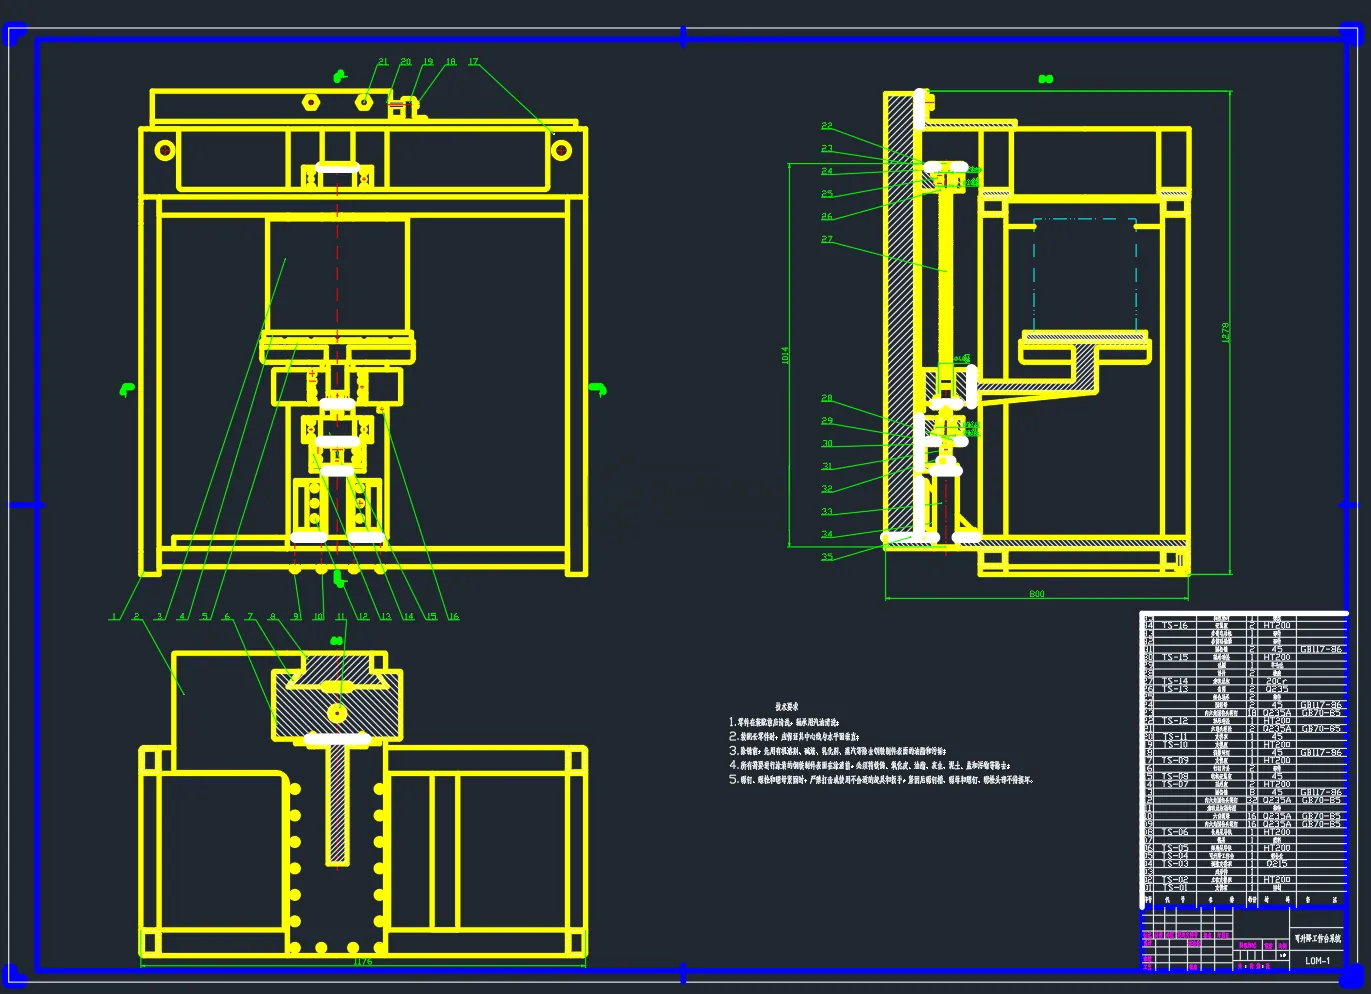
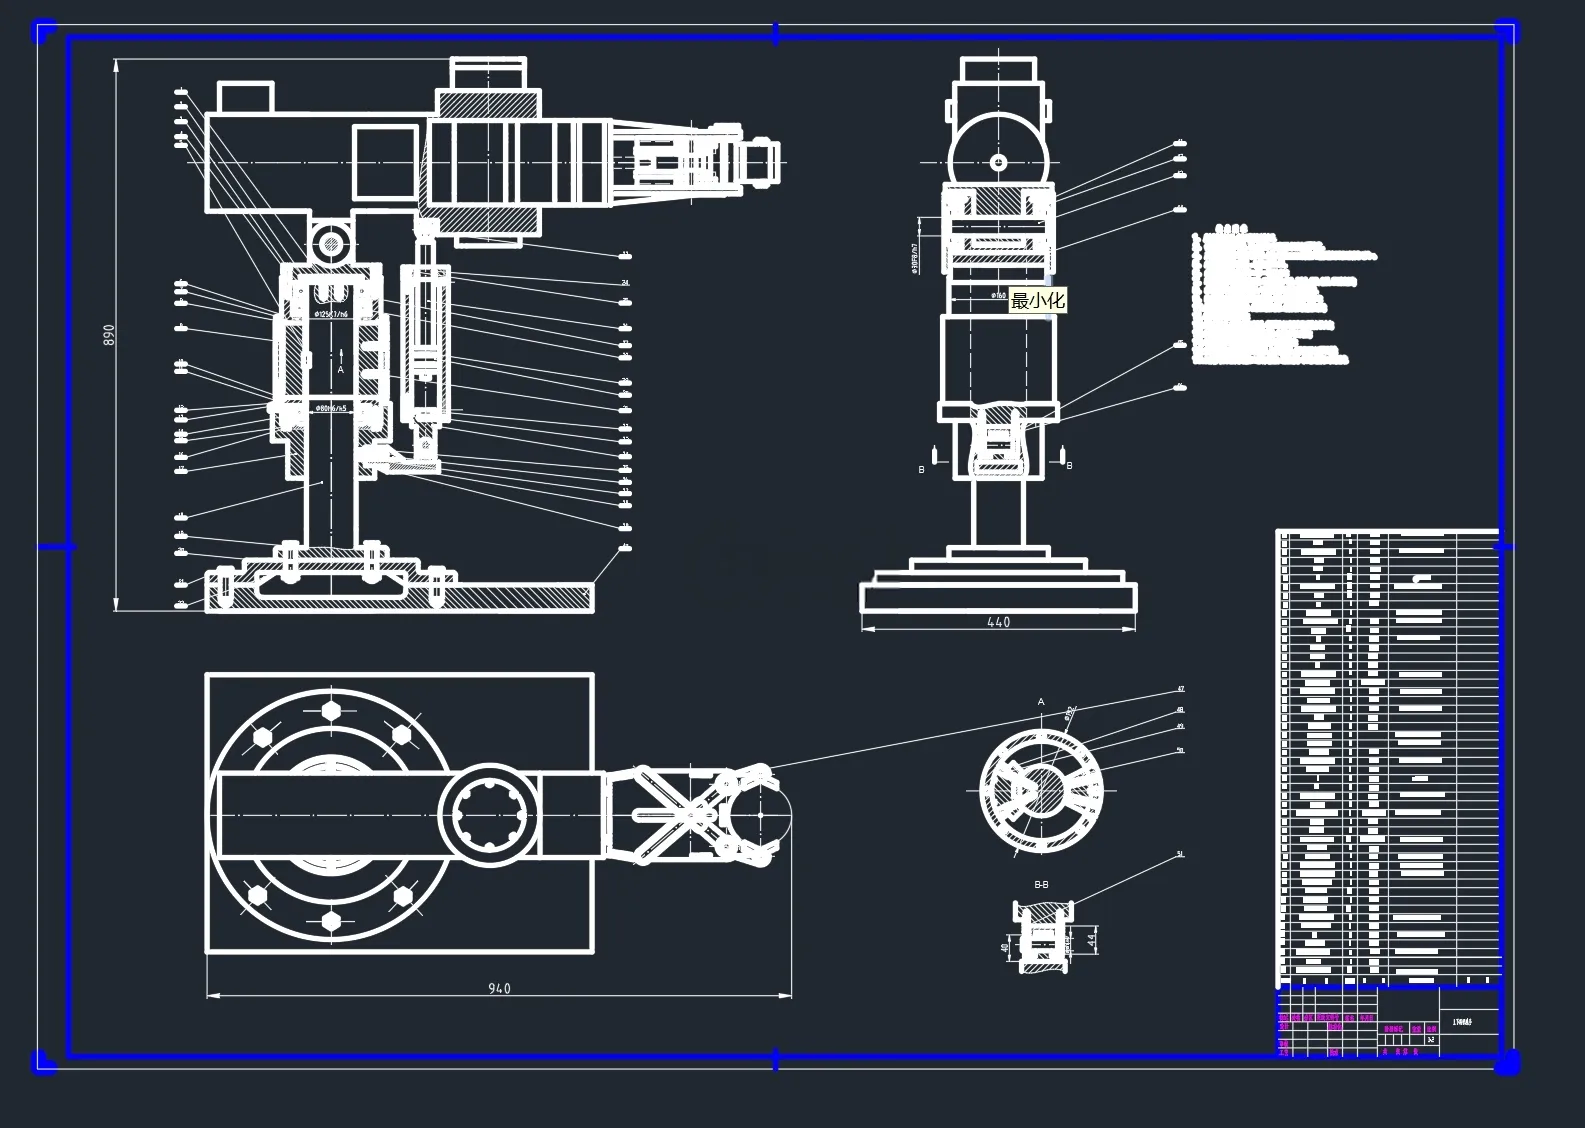
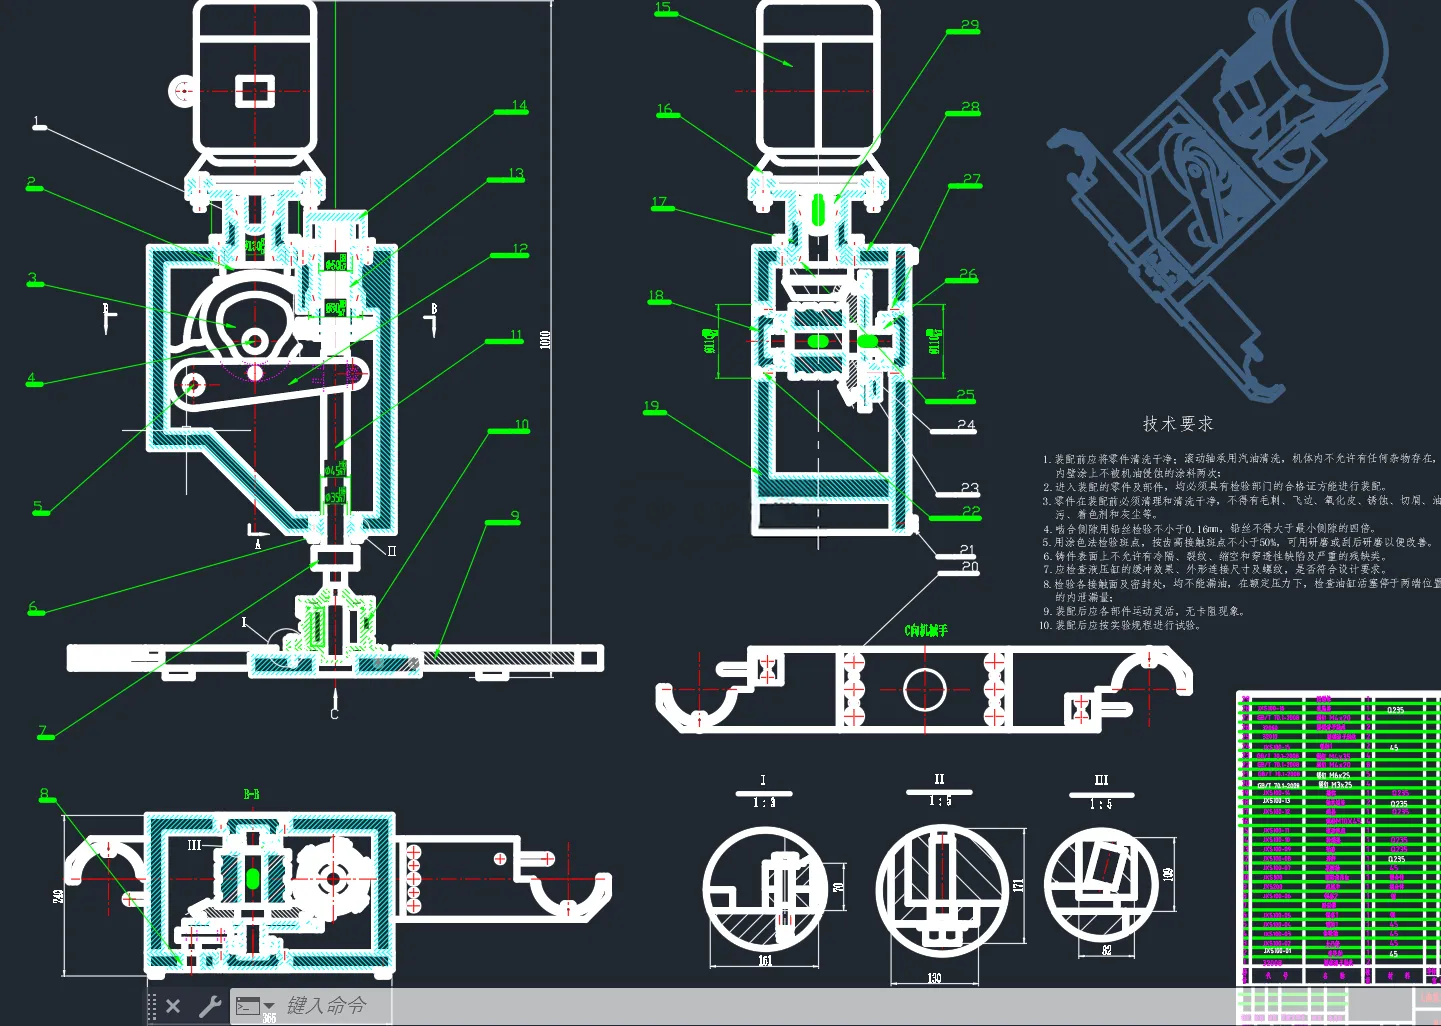
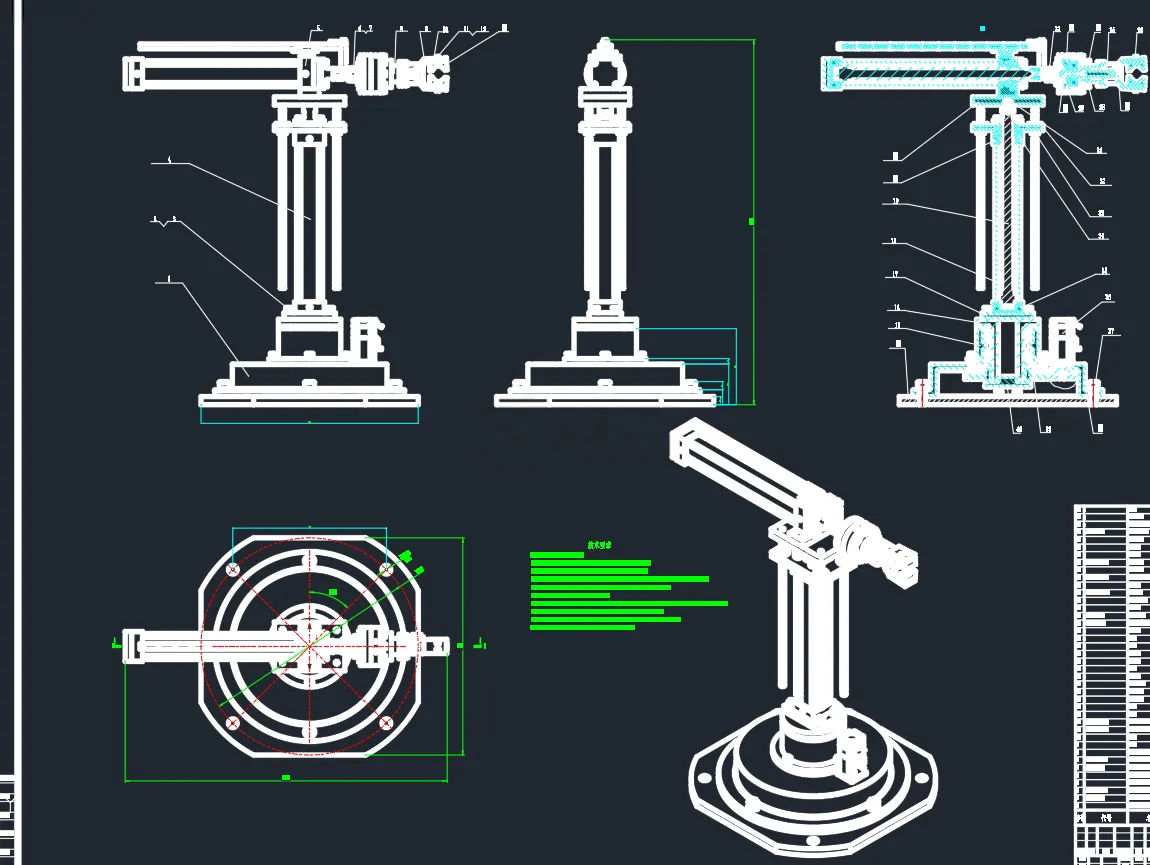
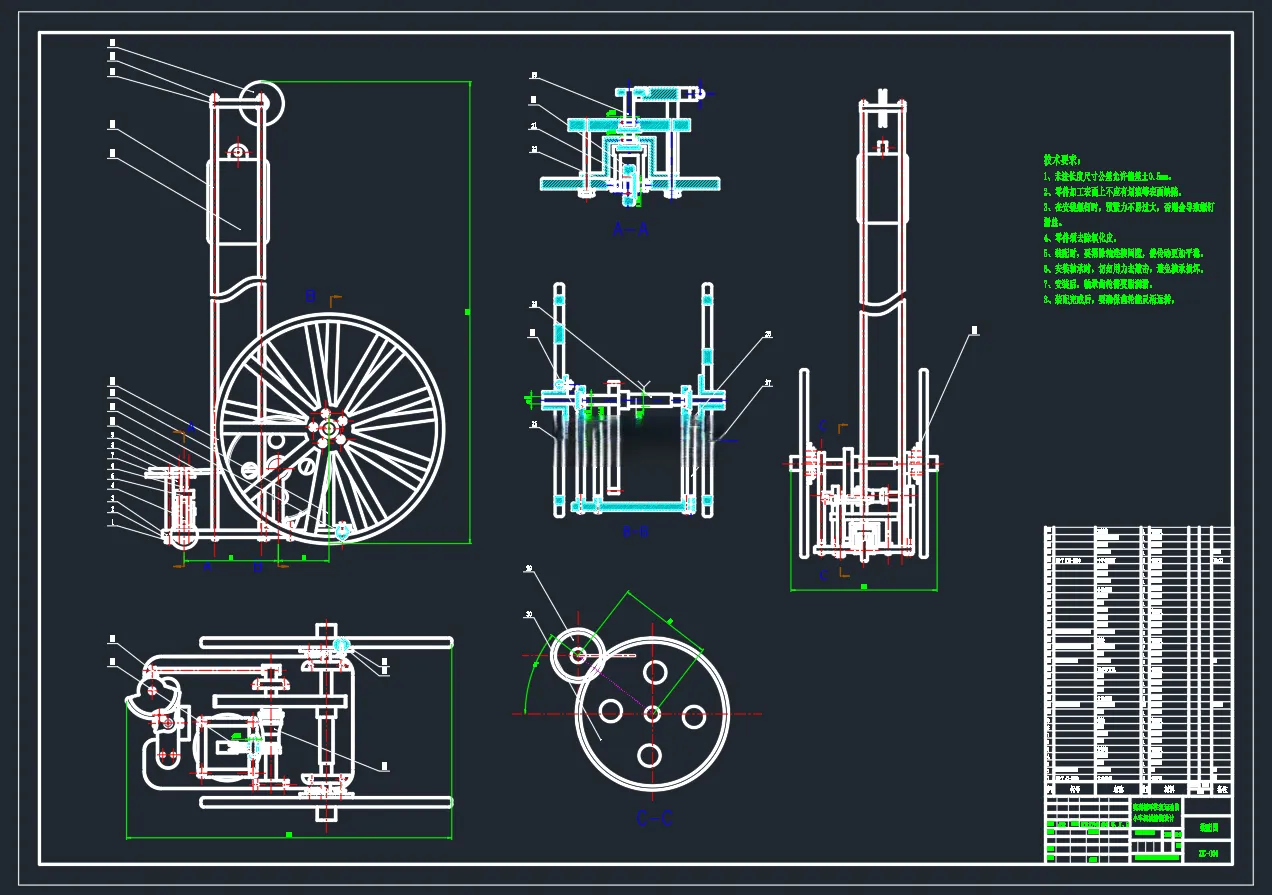
CAD版本图纸,共8张
摘要
科学技术不断进步,人们的生活需求量急剧增大,工业化生产的规模不断扩大,工业生产需要自动化去完成大量的,高标准的生产产品,因此,对工业机器人的创新与研究有着非常深远的意义。 本课题主要针对机器人的腕部进行单独设计,现在的很多工业机器人由于工作性质不一样,其工作方式,工作的精度,也不一样,对机器人组成零件的要求也不同,许多机器人的工作误差较大。机器人是近代的高新技术,是结合许多世界前沿高新技术的智能机器,是当今国内外科学领域重要的研究课题,机器人在众多领域内的应用,可以看出它的重要性。机器人在许多发达国家的应用非常的广泛,是一个国家国力是否强盛的重要评判标准,所以机器人的发展与研究收到每个国家的格外重视,往往投入大量的人力物力加以研究。 PUMA型六自由度的机器人,无论从结构还是功能上均跟人类的手臂很像,可以和人的手臂一样去工作,关节灵活,对于PUMA机器人的结构设计与研究可以辅助我们更好的了解与分析工业机器人。由于机器人整体结构复杂,构件繁多,本文从基础出发,基于课本上的知识,根据性能指标的参数仅对机器人的腕部结构进行设计,参数设计与零件的强度校核,最终希望设计的腕部的整体结构能够实现预期的工作要求。
温馨提示:
1、题目前面的备注【字母数字编号】为本站整理分类的编号,与课题内容无关,请选题时忽视;
2、若题目上备注三维,则表示文件里包含三维源文件,由于三维组成零件数量较多,为保证预览截图的简洁性,本站将三维文件夹进行了打包。三维及CAD预览截图,均为本站电脑打开软件进行截图的,保证能够打开,下载原件超高清,下载后解压即可;
3、本站所有资源如无特殊说明,都需要本地电脑安装Office2007。图纸软件为AutoCAD,PROE,UG,SolidWorks,CATIA等;
4、本站所有图文资料仅供用户学习参考,不作为任何商用或其他用途;
5、本站不保证下载资源的准确性、安全性和完整性, 不包修改,不支持退换,同时也不承担用户因使用这些下载资源对自己和他人造成任何形式的伤害或损失;
6、 下载文件中如有侵权或不适当内容,请与我们联系,我们立即纠正。
线
客
服