
欢迎来到龙图网在线图文分享平台-CAD图纸,设计说明书,工业设计3D模型,三维软件下载! 客服QQ:2363701252
热搜: 工艺夹具 模具设计 数控编程 土木工程 3D模型

Z4005-仿生弹跳机器人结构设计【含SW三维图】 下载积分:150 资料编号: Z4005
1.打开支付宝或者微信扫描二维码。
2.填写金额:150 
3.添加备注,填写资料编号:
资料编号: Z4005
4.支付成功后,请发资料编号到邮箱:jxsj168@qq.com
会有专人在15分钟内把资料发到您邮箱
备注:如果付款忘记填写资料编号,则发邮件时附带您的交易明细截图即可。
请耐心等待,如超过30分钟还没收到,请联系客服QQ:2363701252

作品描述

作品包括

Word设计说明书1份,共50页,约22000字

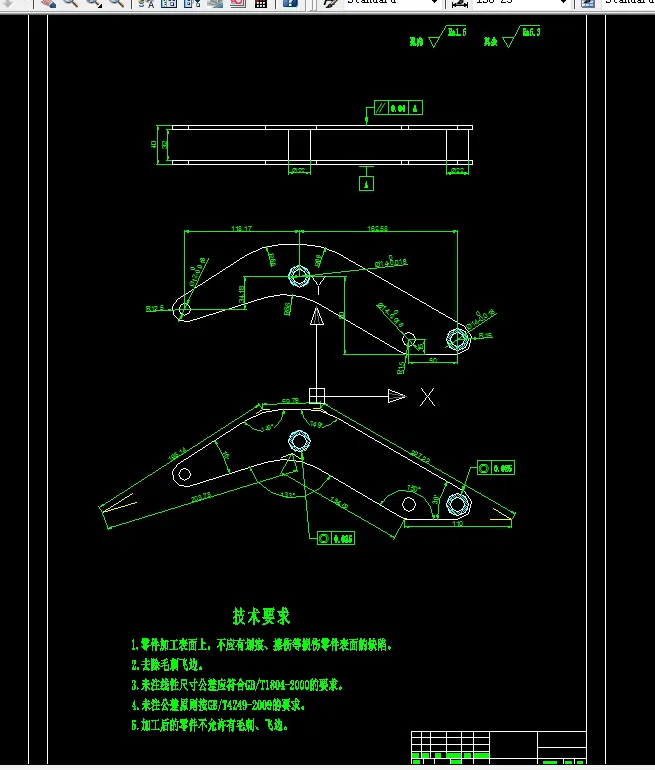
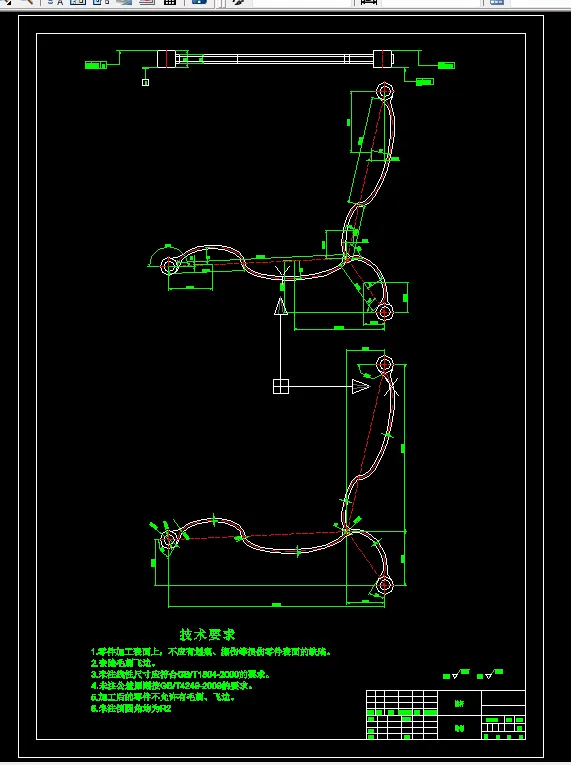
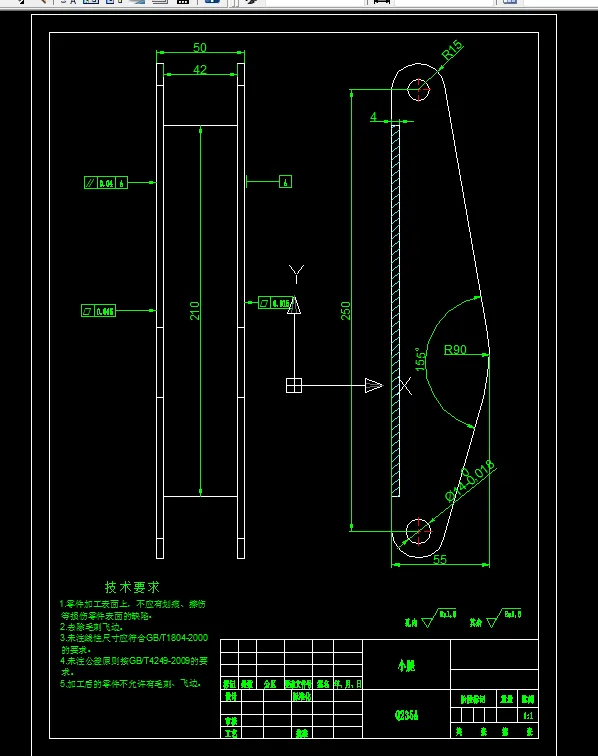
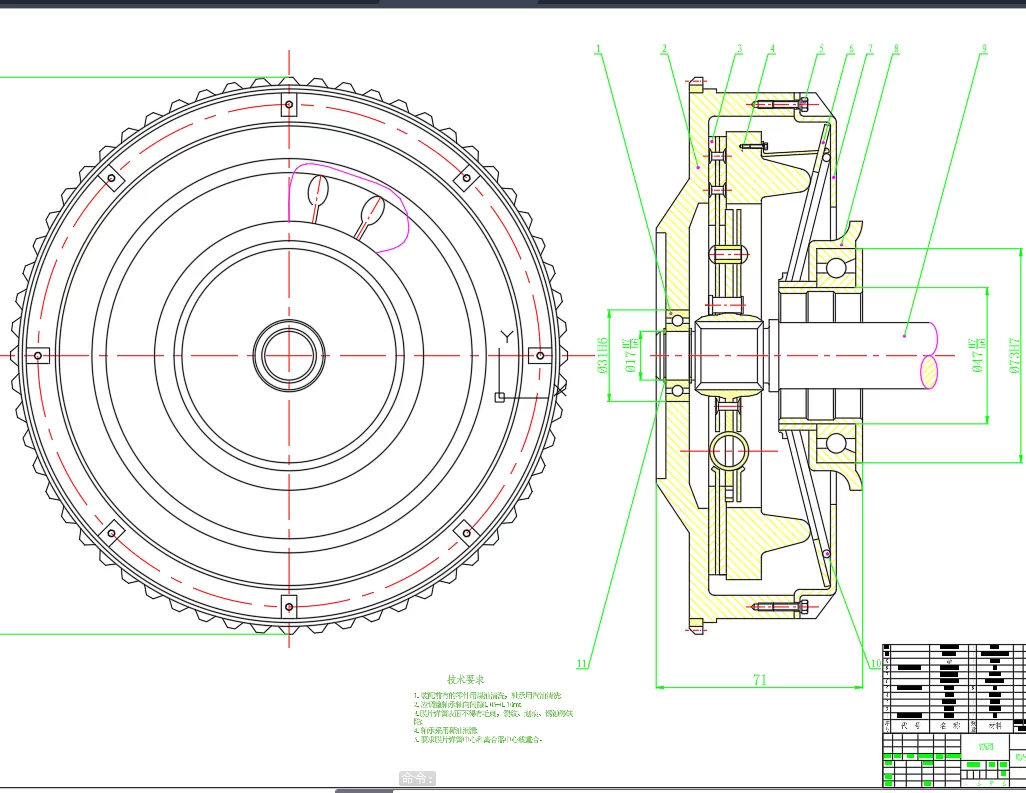
CAD版本图纸,共10张

SW三维图一套
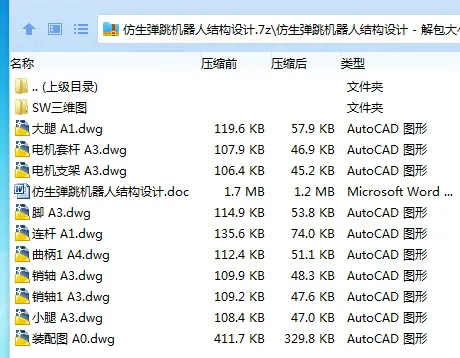
Z4005-仿生弹跳机器人结构设计【含SW三维图】

摘要

仿生弹跳机器人是机器人技术与生物学原理相融合的新兴研究方向,具有重要的理论价值和应用前景。传统机器人在复杂环境下适应性和机动性较差,而生物体优异的弹跳运动为仿生设计提供了独特机理。研究首先分析了野兔等动物的骨骼肌肉结构和弹跳机理,揭示其生物学理论基础。其次,构思出四足布局、摆臂式弹跳的总体设计方案,对腿部机构、驱动装置、弹性件等关键部件开展详细结构设计, 最后建立运动学和动力学模型进行理论分析。研究为四足仿生弹跳机器人的发展提供了理论支撑和技术储备,对推动该领域机器人在特殊环境中的应用具有重要意义。

关键词:仿生弹跳机器人;运动学分析;结构设计

目录

摘  要 I

Abstract II

1 绪论 1

1.1 研究背景与意义 1

1.2 国内外研究现状 1

1.3 设计主要内容 5

2 仿生弹跳机器人总体方案设计 6

2.1 基于仿生学的方案选择 6

2.2 设计要求与技术参数 12

2.3 工作原理与结构组成 13

3 仿生弹跳机器人主要结构的设计与计算 16

3.1 主要机构设计 16

3.2 驱动装置设计 19

3.3 弹簧结构设计 21

3.4 齿轮的设计 22

3.5 轴的设计 26

4 仿生弹跳机器人的动力学分析 36

4.1 腿部构件的D-H坐标转换 36

4.2 起跳阶段的D-H坐标转换 38

4.3 腾空阶段的D-H坐标转换 39

4.4 起跳阶段与腾空阶段的正运动学分析 40

4.5 起跳阶段与腾空阶段的逆运动学分析 41

结论 44

参考文献 45

致谢 47

温馨提示:

1、题目前面的备注【字母数字编号】为本站整理分类的编号,与课题内容无关,请选题时忽视;

2、若题目上备注三维,则表示文件里包含三维源文件,由于三维组成零件数量较多,为保证预览截图的简洁性,本站将三维文件夹进行了打包。三维及CAD预览截图,均为本站电脑打开软件进行截图的,保证能够打开,下载原件超高清,下载后解压即可;

3、本站所有资源如无特殊说明,都需要本地电脑安装Office2007。图纸软件为AutoCAD,PROE,UG,SolidWorks,CATIA等;

4、本站所有图文资料仅供用户学习参考,不作为任何商用或其他用途;
5、本站不保证下载资源的准确性、安全性和完整性, 不包修改,不支持退换,同时也不承担用户因使用这些下载资源对自己和他人造成任何形式的伤害或损失;

6、 下载文件中如有侵权或不适当内容,请与我们联系,我们立即纠正。

线

Z4005-仿生弹跳机器人结构设计【含SW三维图】 下载积分:150 资料编号:Z4005

作品描述

作品包括

Word设计说明书1份,共50页,约22000字

CAD版本图纸,共10张

SW三维图一套

Z4005-仿生弹跳机器人结构设计【含SW三维图】

摘要

仿生弹跳机器人是机器人技术与生物学原理相融合的新兴研究方向,具有重要的理论价值和应用前景。传统机器人在复杂环境下适应性和机动性较差,而生物体优异的弹跳运动为仿生设计提供了独特机理。研究首先分析了野兔等动物的骨骼肌肉结构和弹跳机理,揭示其生物学理论基础。其次,构思出四足布局、摆臂式弹跳的总体设计方案,对腿部机构、驱动装置、弹性件等关键部件开展详细结构设计, 最后建立运动学和动力学模型进行理论分析。研究为四足仿生弹跳机器人的发展提供了理论支撑和技术储备,对推动该领域机器人在特殊环境中的应用具有重要意义。

关键词:仿生弹跳机器人;运动学分析;结构设计

目录

摘  要 I

Abstract II

1 绪论 1

1.1 研究背景与意义 1

1.2 国内外研究现状 1

1.3 设计主要内容 5

2 仿生弹跳机器人总体方案设计 6

2.1 基于仿生学的方案选择 6

2.2 设计要求与技术参数 12

2.3 工作原理与结构组成 13

3 仿生弹跳机器人主要结构的设计与计算 16

3.1 主要机构设计 16

3.2 驱动装置设计 19

3.3 弹簧结构设计 21

3.4 齿轮的设计 22

3.5 轴的设计 26

4 仿生弹跳机器人的动力学分析 36

4.1 腿部构件的D-H坐标转换 36

4.2 起跳阶段的D-H坐标转换 38

4.3 腾空阶段的D-H坐标转换 39

4.4 起跳阶段与腾空阶段的正运动学分析 40

4.5 起跳阶段与腾空阶段的逆运动学分析 41

结论 44

参考文献 45

致谢 47

温馨提示:

1、题目前面的备注【字母数字编号】为本站整理分类的编号,与课题内容无关,请选题时忽视;

2、若题目上备注三维,则表示文件里包含三维源文件,由于三维组成零件数量较多,为保证预览截图的简洁性,本站将三维文件夹进行了打包。三维及CAD预览截图,均为本站电脑打开软件进行截图的,保证能够打开,下载原件超高清,下载后解压即可;

3、本站所有资源如无特殊说明,都需要本地电脑安装Office2007。图纸软件为AutoCAD,PROE,UG,SolidWorks,CATIA等;

4、本站所有图文资料仅供用户学习参考,不作为任何商用或其他用途;
5、本站不保证下载资源的准确性、安全性和完整性, 不包修改,不支持退换,同时也不承担用户因使用这些下载资源对自己和他人造成任何形式的伤害或损失;

6、 下载文件中如有侵权或不适当内容,请与我们联系,我们立即纠正。
关于我们 网站申明 友情链接 联系我们

扫一扫,联系微信客服


Copyright @ 龙图网版权所有  网站客服QQ:2363701252  微信客服:a58cad

皖ICP备2021006205号-2