
X4577-焊接机械手小臂及手腕部分机械结构设计 下载积分:100 资料编号: X4577
1.打开支付宝或者微信扫描二维码。
2.填写金额:100
3.添加备注,填写资料编号:
会有专人在15分钟内把资料发到您邮箱
备注:如果付款忘记填写资料编号,则发邮件时附带您的交易明细截图即可。
请耐心等待,如超过30分钟还没收到,请联系客服QQ:2363701252
2.填写金额:100
3.添加备注,填写资料编号:
资料编号: X4577
4.支付成功后,请发资料编号到邮箱:jxsj168@qq.com会有专人在15分钟内把资料发到您邮箱
备注:如果付款忘记填写资料编号,则发邮件时附带您的交易明细截图即可。
请耐心等待,如超过30分钟还没收到,请联系客服QQ:2363701252
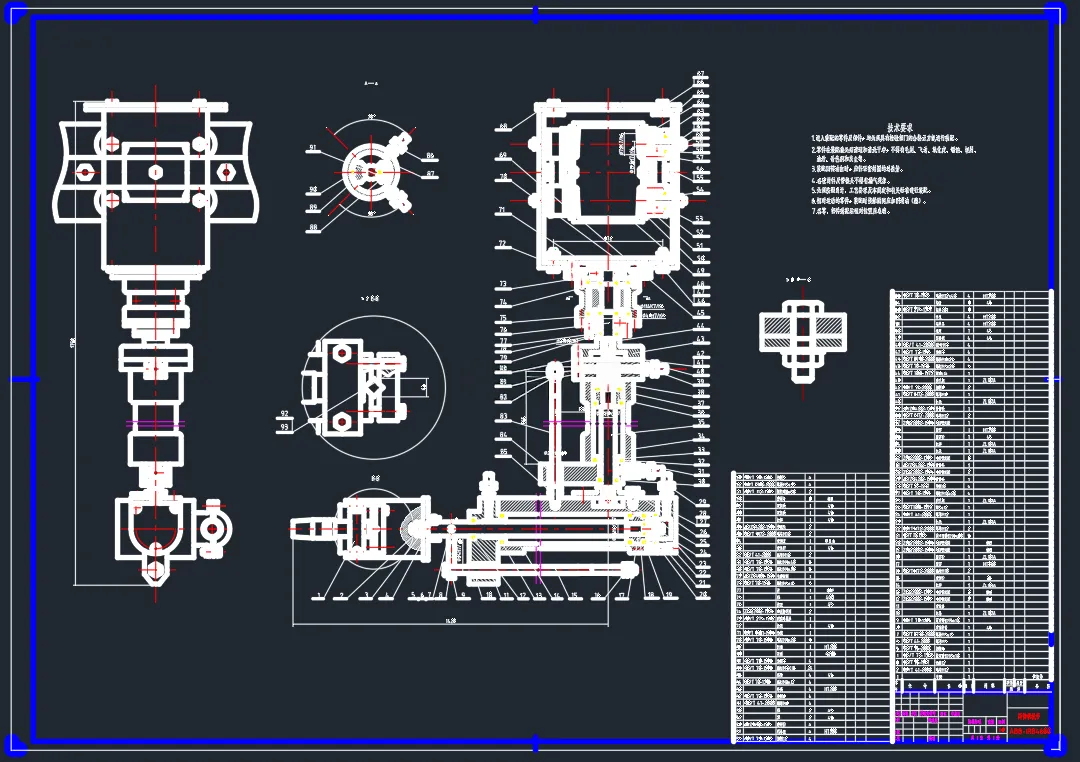
作品描述
作品包括:
Word设计说明书1份
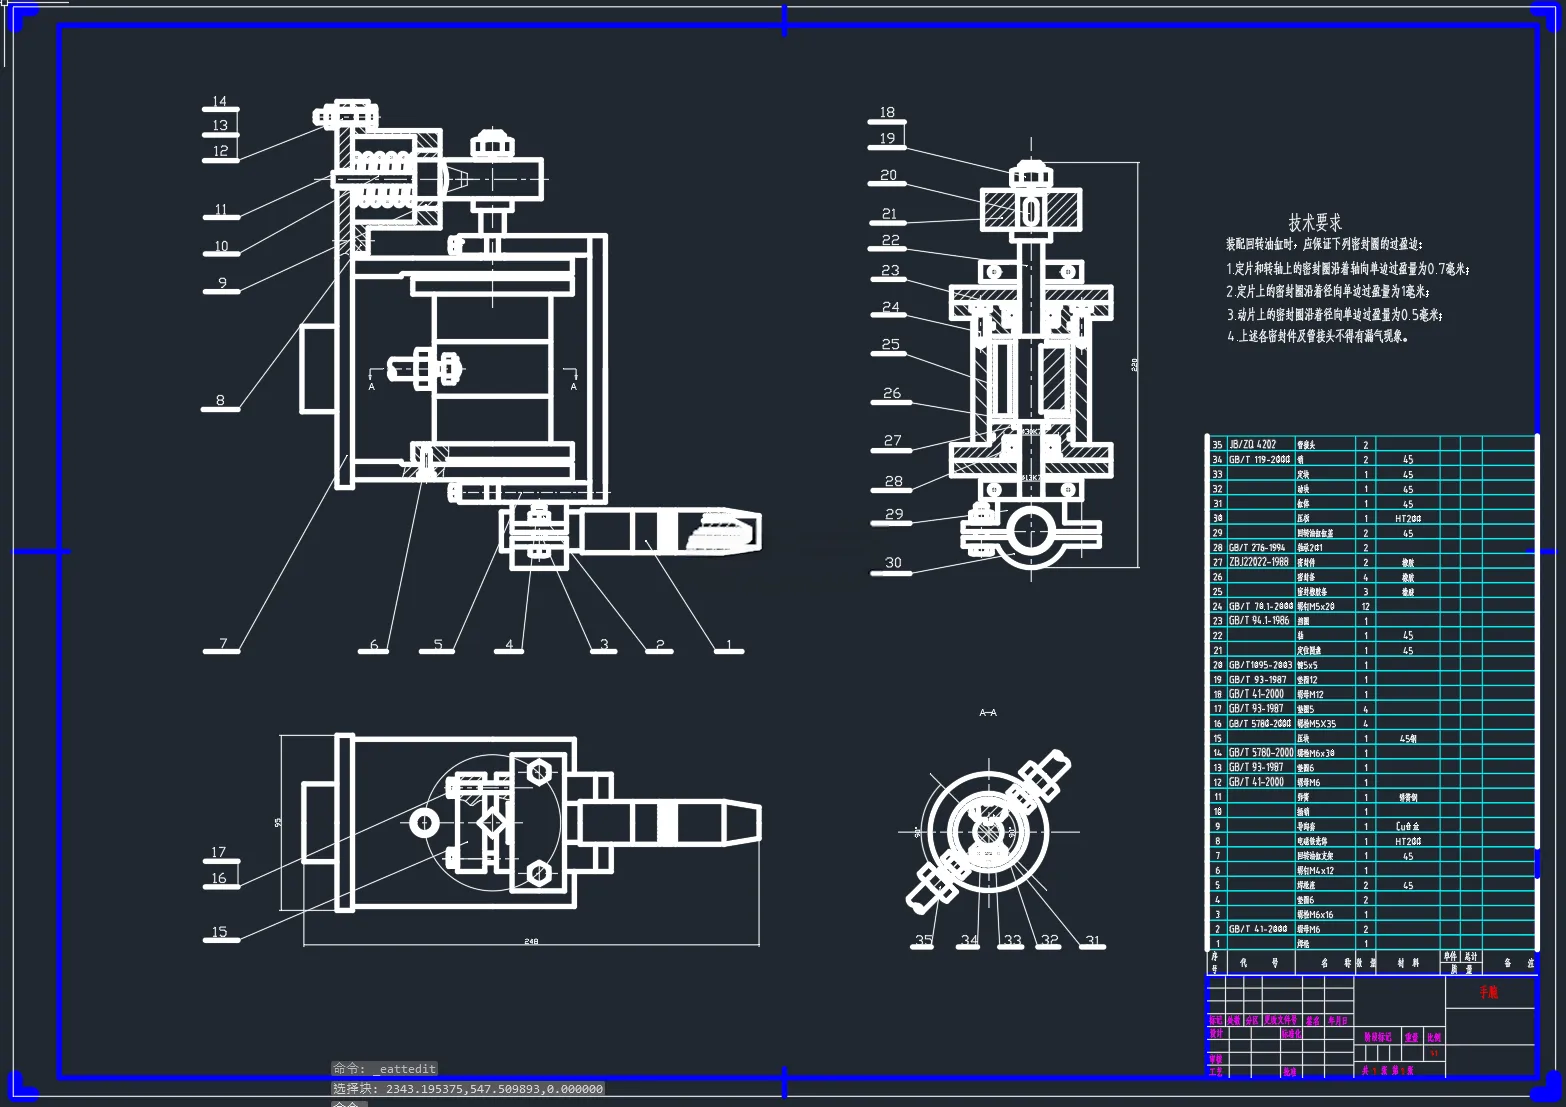
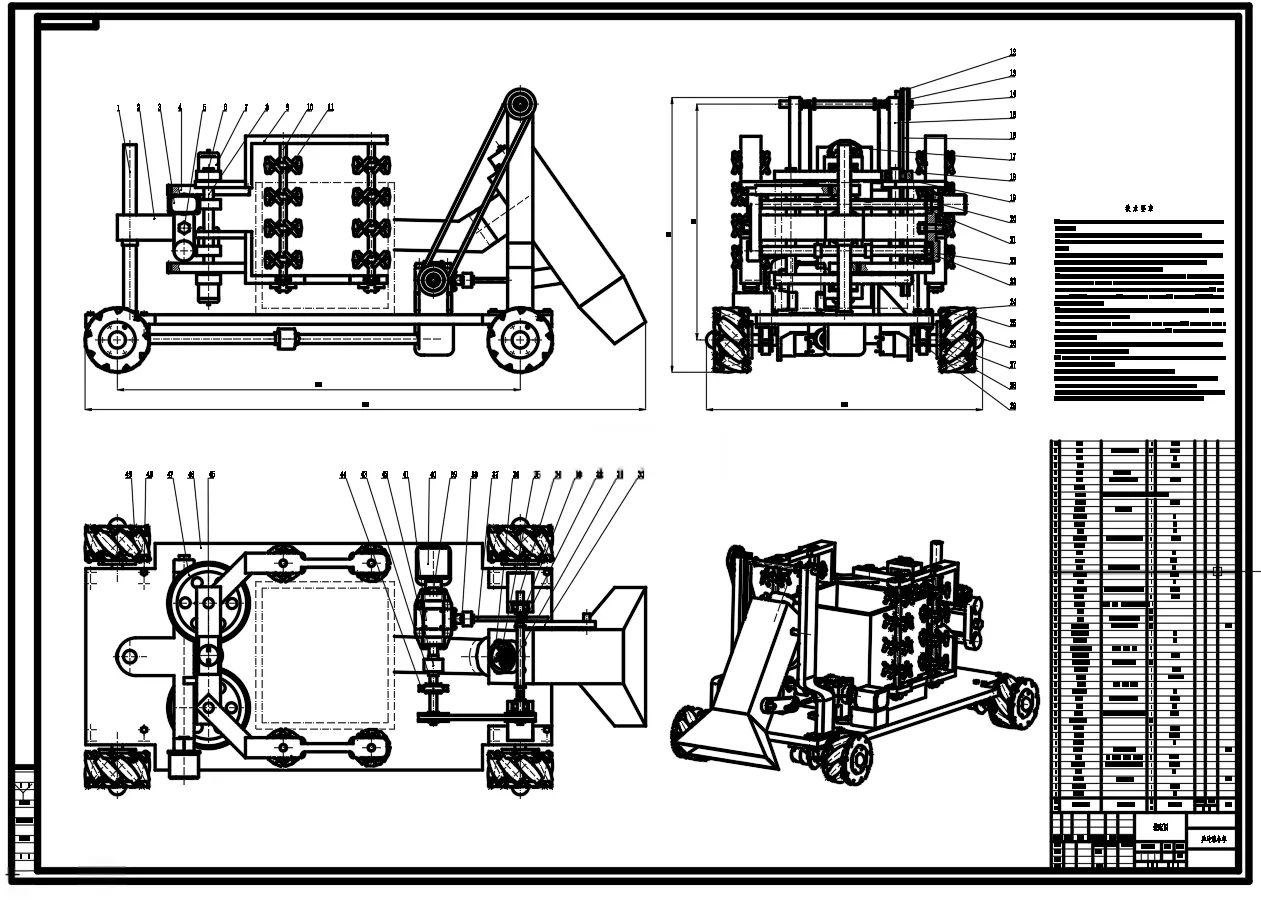
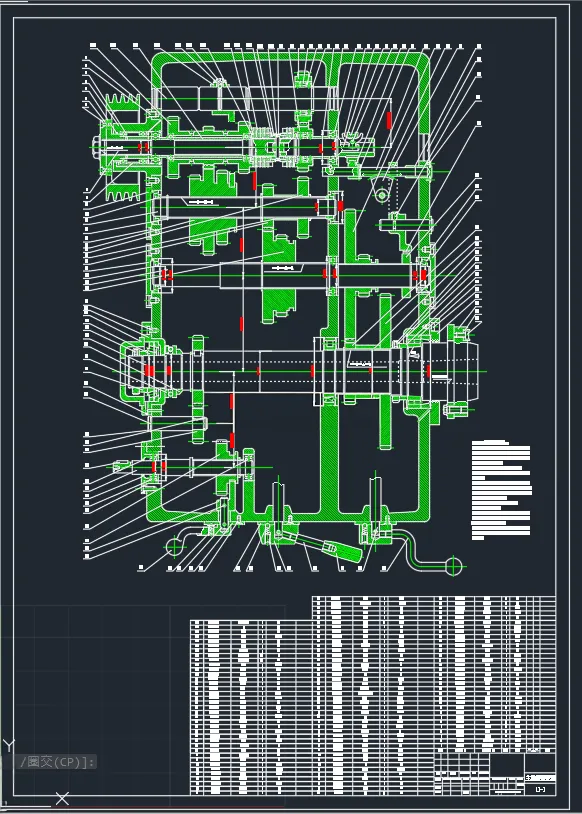
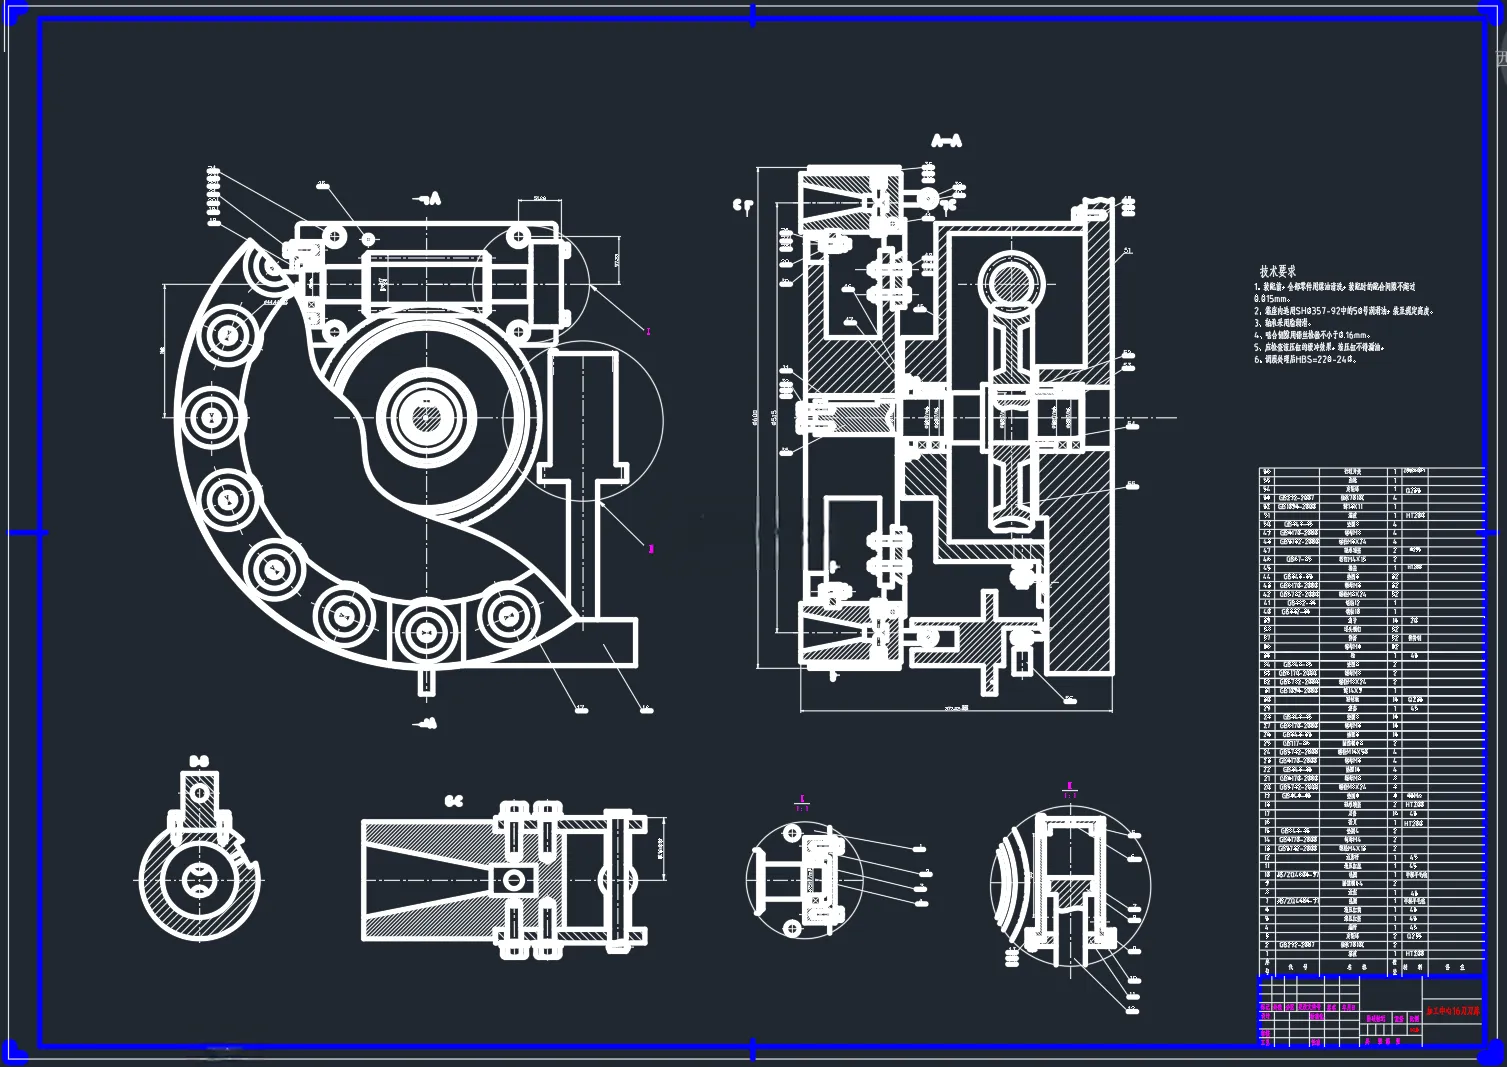
CAD版本图纸,共7张
摘要
工业机器人的研发是根据我们人体的某些动作以及相关的控制,在自动操作机的原理上进行发展起来的一种能够可控的按照编写程序完成指定动作的多功能的自动化的工业生产机械设备。它的出现很好的代替了人工操作,并且避免了人工所要面临的一系列问题。 本文将要设计的是一台焊接机器人,拥有6个自由度。设计思路首先是对机器人进行三维模型的构建,再对其运动进行分析;在分析的基础上对机器人的结构进行设计其中包括大小臂、腕部和底座等;然后再对其传动和驱动方法进行合理的选择;最后就是对其控制系统的制定。最终设计完成的焊接机器人需要实现的目标是:焊接机器人能根据输入程序要完成的任务以及控制系统的反馈信息来选择最合理的运动方案,最对机器人的驱动端发出信号,大小臂要求三轴联动,手腕部分是控制末端焊枪的动作。
温馨提示:
1、题目前面的备注【字母数字编号】为本站整理分类的编号,与课题内容无关,请选题时忽视;
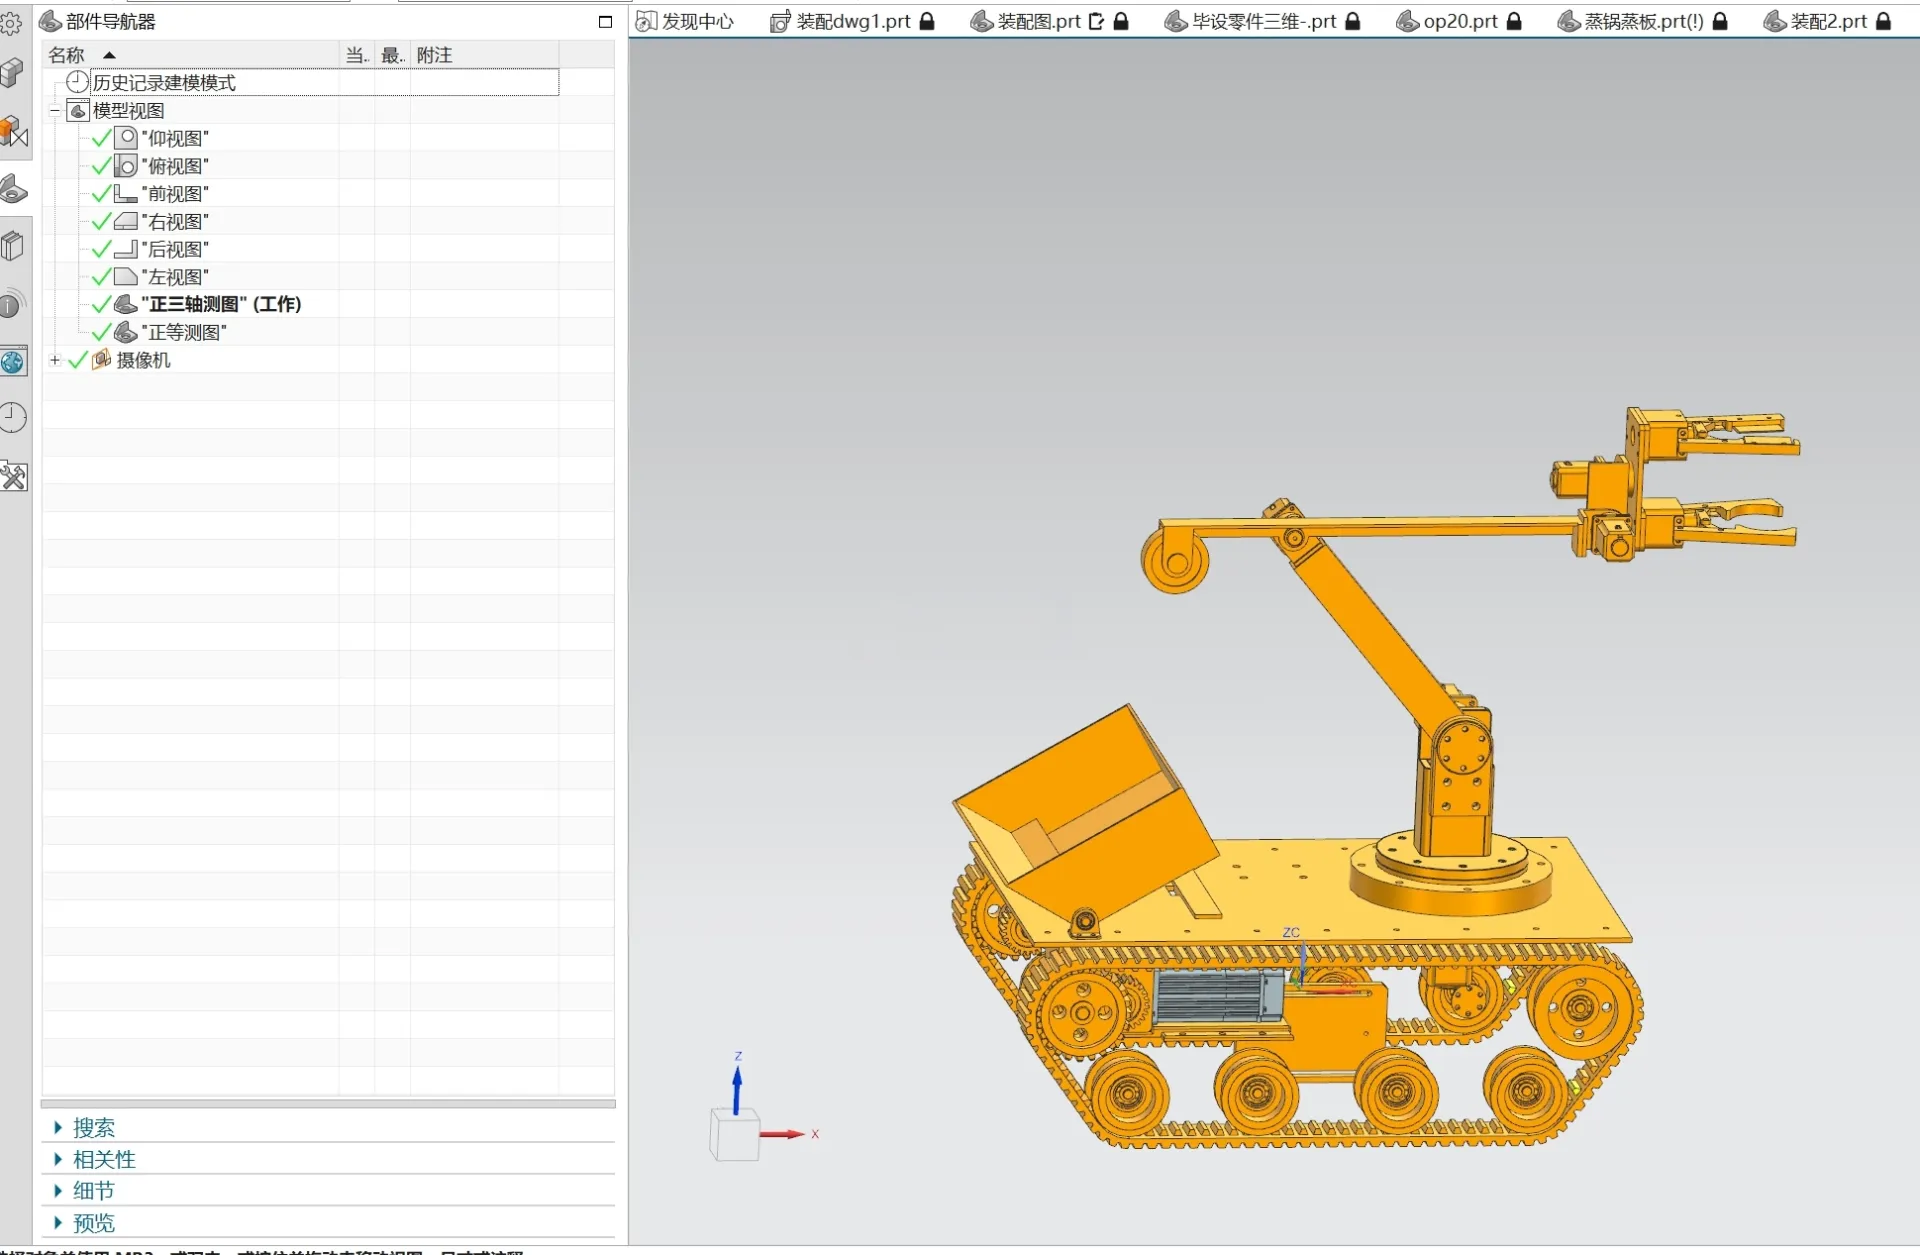
2、若题目上备注三维,则表示文件里包含三维源文件,由于三维组成零件数量较多,为保证预览截图的简洁性,本站将三维文件夹进行了打包。三维及CAD预览截图,均为本站电脑打开软件进行截图的,保证能够打开,下载原件超高清,下载后解压即可;
3、本站所有资源如无特殊说明,都需要本地电脑安装Office2007。图纸软件为AutoCAD,PROE,UG,SolidWorks,CATIA等;
4、本站所有图文资料仅供用户学习参考,不作为任何商用或其他用途;
5、本站不保证下载资源的准确性、安全性和完整性, 不包修改,不支持退换,同时也不承担用户因使用这些下载资源对自己和他人造成任何形式的伤害或损失;
6、 下载文件中如有侵权或不适当内容,请与我们联系,我们立即纠正。
线
客
服