
欢迎来到龙图网在线图文分享平台-CAD图纸,设计说明书,工业设计3D模型,三维软件下载! 客服QQ:2363701252
热搜: 工艺夹具 模具设计 数控编程 土木工程 3D模型

D1111-智能小车的感知与决策控制 下载积分:100 资料编号: D1111
1.打开支付宝或者微信扫描二维码。
2.填写金额:100 
3.添加备注,填写资料编号:
资料编号: D1111
4.支付成功后,请发资料编号到邮箱:jxsj168@qq.com
会有专人在15分钟内把资料发到您邮箱
备注:如果付款忘记填写资料编号,则发邮件时附带您的交易明细截图即可。
请耐心等待,如超过30分钟还没收到,请联系客服QQ:2363701252
作品描述

作品包括:

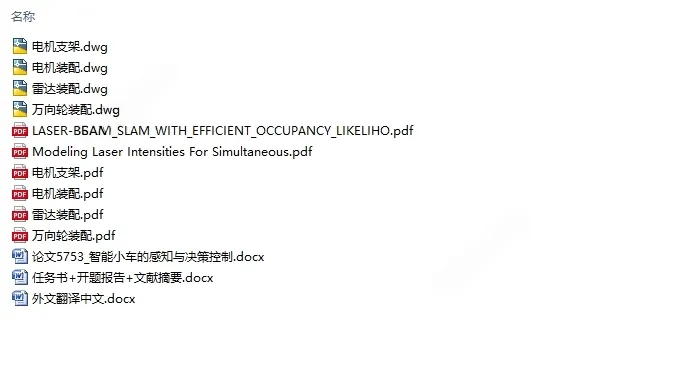
Word设计说明书1份,约30000字

任务书一份

开题报告一份

外文翻译一份

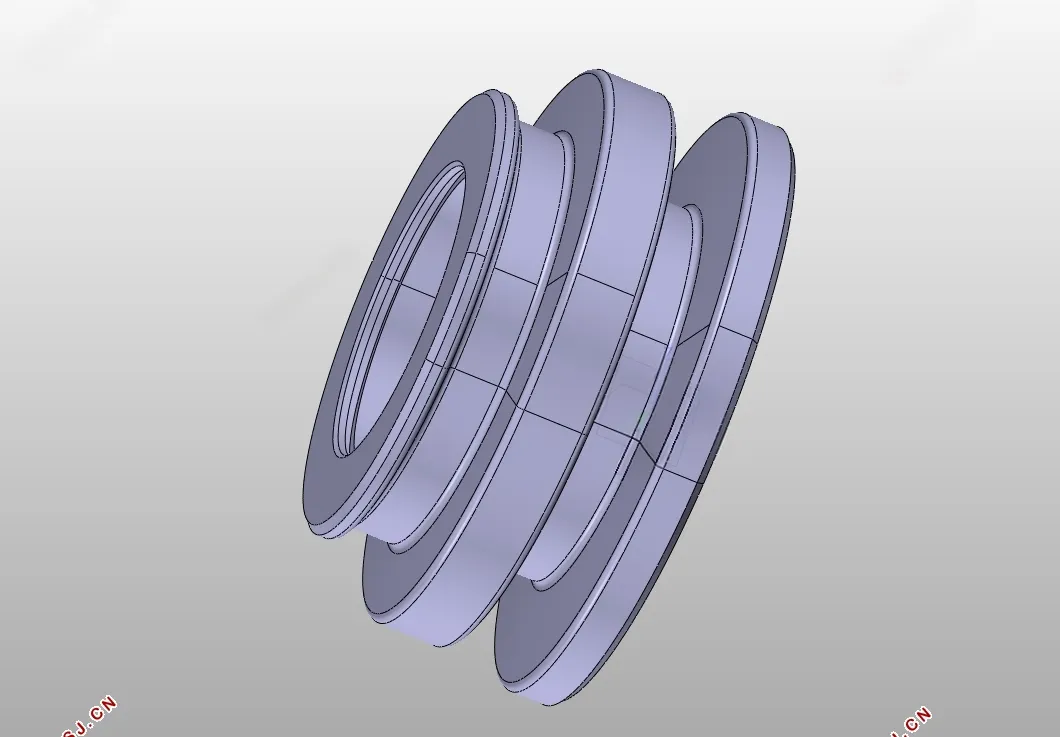
CAD版本图纸,共4张
D1111-智能小车的感知与决策控制

摘要

随着计算机科学和控制工程与技术的飞速发展,智能移动机器人技术逐步地在工业生产和日常居家出行的生活中扮演了重要的角色,包括室内服务机器人、自动驾驶技术、AGV,作为机器人学和人工智能领域的一个关键组成部分,移动机器人是最近几年来研究和发展的热门。移动机器人研究中,最重要的为同步定位与建图以及导航技术。本文将利用实验室现有的Dashgo D1两轮式差速小车为实验平台,通过机器人操作系统构建软件框架的,进行本课题的研究。

首先,搭建了小车的差分驱动模型、里程计运动模型以及激光雷达模型。在确定激光雷达模型时,考虑对比了基于TOF和三角法测距两种原理的激光雷达,选择了综合性能更佳的TOF激光雷达。

其次,提出了SLAM的概率模型,将问题简化为“估计”——“观测”——“校正”的研究历程。通过对两种具有代表性的开源建图算法——基于粒子滤波的Gmapping和基于图优化的Cartographer算法进行原理分析和实验对比,比较两者的特点和优劣性。

然后针对小车的导航问题,以全局路径规划和局部路径规划作为小车的路径规划算法两方面的问题进行介绍和分析。在全局路径规划中讨论了两种经典的全局路径规划算法Dijkstra和A*,通过一个仿真程序的执行速度和空间占用率对两者进行分析比较。针对局部路径规划,本文介绍了一种通过对一个全局路径规划器所产生的初始全局轨迹进行后续修改来优化小车的期望运行轨迹的TEB算法。最后利用teb_local_planner_tutorials中的插件进行仿真实验比较EB与TEB两种算法的区别。

最后在实际环境中通过Cartographer完成了实验场所真实环境的建图,基于已知地图,利用A*全局路径规划和TEB局部路径规划在实际环境中进行导航,经实验验证,该方案有效且具备一定稳定性。

关键词:移动机器人;SLAM;路径规划;ROS

目录

第1章绪论    1

1.1 研究背景及意义    1

1.2 国内外研究现状    1

1.2.1 国外研究现状    1

1.2.2 国内研究现状    3

1.3 研究内容和目标    3

第2章移动机器人系统建模    5

2.1 引言    5

2.2小车运动学模型    5

2.2.1 差分驱动模型    5

2.2.2 里程计模型    7

2.3 激光雷达模型    11

2.3.1 概述    13

2.3.2 数据分析    14

2.4 本章小结    14

第3章实时定位与地图构建    16

3.1 引言    16

3.2 基于RBPF(Rao-Blackwellized Particle Filter)的方法    17

3.2.1 粒子滤波PF    17

3.2.2 FastSLAM    21

3.2.3 Gmapping建图    24

3.3  基于图优化的方法    25

3.3.1 GraphSLAM 原理    25

3.3.2 非线性最小二乘    26

3.3.3 非线性最小二乘在GraphSLAM中的应用    27

3.3.4 Cartographer建图    30

3.4 实验验证    30

3.5 本章小结    32

第4章路径规划    33

4.1 引言    33

4.2 全局路径规划    33

4.2.1 Dijkstra算法介绍    33

4.2.2 A*算法介绍    35

4.2.3 估价函数    37

4.2.4 对比仿真实验    38

4.3 局部路径规划    40

4.3.1 EB算法    40

4.3.2 TEB算法    42

4.3.3 g2o图优化    49

4.3.4 仿真结果    50

4.4 本章小结    51

第5章实验平台及实验结果    53

5.1 硬件平台    53

5.1.1 实验环境    53

5.1.2 硬件平台    53

5.2 软件平台    54

5.2.1 ROS系统简介    55

5.2.2 ROS基本术语    55

5.2.3 ROS特性    56

5.2.4 其他工具    57

5.3 真实场景的SLAM与导航    59

5.3.1 同步定位与建图(SLAM)    59

5.3.2 基于已知地图的导航    60

5.4 本章小结    62

总结与展望    63

参考文献    65

致谢    67


温馨提示:

1、题目前面的备注【字母数字编号】为本站整理分类的编号,与课题内容无关,请选题时忽视;

2、若题目上备注三维,则表示文件里包含三维源文件,由于三维组成零件数量较多,为保证预览截图的简洁性,本站将三维文件夹进行了打包。三维及CAD预览截图,均为本站电脑打开软件进行截图的,保证能够打开,下载原件超高清,下载后解压即可;

3、本站所有资源如无特殊说明,都需要本地电脑安装Office2007。图纸软件为AutoCAD,PROE,UG,SolidWorks,CATIA等;

4、本站所有图文资料仅供用户学习参考,不作为任何商用或其他用途;
5、本站不保证下载资源的准确性、安全性和完整性, 不包修改,不支持退换,同时也不承担用户因使用这些下载资源对自己和他人造成任何形式的伤害或损失;

6、 下载文件中如有侵权或不适当内容,请与我们联系,我们立即纠正。
在
线
客
服

D1111-智能小车的感知与决策控制 下载积分:100 资料编号:D1111

作品描述

作品包括:

Word设计说明书1份,约30000字

任务书一份

开题报告一份

外文翻译一份

CAD版本图纸,共4张

D1111-智能小车的感知与决策控制

摘要

随着计算机科学和控制工程与技术的飞速发展,智能移动机器人技术逐步地在工业生产和日常居家出行的生活中扮演了重要的角色,包括室内服务机器人、自动驾驶技术、AGV,作为机器人学和人工智能领域的一个关键组成部分,移动机器人是最近几年来研究和发展的热门。移动机器人研究中,最重要的为同步定位与建图以及导航技术。本文将利用实验室现有的Dashgo D1两轮式差速小车为实验平台,通过机器人操作系统构建软件框架的,进行本课题的研究。

首先,搭建了小车的差分驱动模型、里程计运动模型以及激光雷达模型。在确定激光雷达模型时,考虑对比了基于TOF和三角法测距两种原理的激光雷达,选择了综合性能更佳的TOF激光雷达。

其次,提出了SLAM的概率模型,将问题简化为“估计”——“观测”——“校正”的研究历程。通过对两种具有代表性的开源建图算法——基于粒子滤波的Gmapping和基于图优化的Cartographer算法进行原理分析和实验对比,比较两者的特点和优劣性。

然后针对小车的导航问题,以全局路径规划和局部路径规划作为小车的路径规划算法两方面的问题进行介绍和分析。在全局路径规划中讨论了两种经典的全局路径规划算法Dijkstra和A*,通过一个仿真程序的执行速度和空间占用率对两者进行分析比较。针对局部路径规划,本文介绍了一种通过对一个全局路径规划器所产生的初始全局轨迹进行后续修改来优化小车的期望运行轨迹的TEB算法。最后利用teb_local_planner_tutorials中的插件进行仿真实验比较EB与TEB两种算法的区别。

最后在实际环境中通过Cartographer完成了实验场所真实环境的建图,基于已知地图,利用A*全局路径规划和TEB局部路径规划在实际环境中进行导航,经实验验证,该方案有效且具备一定稳定性。

关键词:移动机器人;SLAM;路径规划;ROS

目录

第1章绪论    1

1.1 研究背景及意义    1

1.2 国内外研究现状    1

1.2.1 国外研究现状    1

1.2.2 国内研究现状    3

1.3 研究内容和目标    3

第2章移动机器人系统建模    5

2.1 引言    5

2.2小车运动学模型    5

2.2.1 差分驱动模型    5

2.2.2 里程计模型    7

2.3 激光雷达模型    11

2.3.1 概述    13

2.3.2 数据分析    14

2.4 本章小结    14

第3章实时定位与地图构建    16

3.1 引言    16

3.2 基于RBPF(Rao-Blackwellized Particle Filter)的方法    17

3.2.1 粒子滤波PF    17

3.2.2 FastSLAM    21

3.2.3 Gmapping建图    24

3.3  基于图优化的方法    25

3.3.1 GraphSLAM 原理    25

3.3.2 非线性最小二乘    26

3.3.3 非线性最小二乘在GraphSLAM中的应用    27

3.3.4 Cartographer建图    30

3.4 实验验证    30

3.5 本章小结    32

第4章路径规划    33

4.1 引言    33

4.2 全局路径规划    33

4.2.1 Dijkstra算法介绍    33

4.2.2 A*算法介绍    35

4.2.3 估价函数    37

4.2.4 对比仿真实验    38

4.3 局部路径规划    40

4.3.1 EB算法    40

4.3.2 TEB算法    42

4.3.3 g2o图优化    49

4.3.4 仿真结果    50

4.4 本章小结    51

第5章实验平台及实验结果    53

5.1 硬件平台    53

5.1.1 实验环境    53

5.1.2 硬件平台    53

5.2 软件平台    54

5.2.1 ROS系统简介    55

5.2.2 ROS基本术语    55

5.2.3 ROS特性    56

5.2.4 其他工具    57

5.3 真实场景的SLAM与导航    59

5.3.1 同步定位与建图(SLAM)    59

5.3.2 基于已知地图的导航    60

5.4 本章小结    62

总结与展望    63

参考文献    65

致谢    67


温馨提示:

1、题目前面的备注【字母数字编号】为本站整理分类的编号,与课题内容无关,请选题时忽视;

2、若题目上备注三维,则表示文件里包含三维源文件,由于三维组成零件数量较多,为保证预览截图的简洁性,本站将三维文件夹进行了打包。三维及CAD预览截图,均为本站电脑打开软件进行截图的,保证能够打开,下载原件超高清,下载后解压即可;

3、本站所有资源如无特殊说明,都需要本地电脑安装Office2007。图纸软件为AutoCAD,PROE,UG,SolidWorks,CATIA等;

4、本站所有图文资料仅供用户学习参考,不作为任何商用或其他用途;
5、本站不保证下载资源的准确性、安全性和完整性, 不包修改,不支持退换,同时也不承担用户因使用这些下载资源对自己和他人造成任何形式的伤害或损失;

6、 下载文件中如有侵权或不适当内容,请与我们联系,我们立即纠正。
关于我们 网站申明 友情链接 联系我们

扫一扫,联系微信客服


Copyright @ 龙图网版权所有  网站客服QQ:2363701252  微信客服:a51cad

皖ICP备2021006205号-2