
欢迎来到龙图网在线图文分享平台-CAD图纸,设计说明书,工业设计3D模型,三维软件下载! 客服QQ:2363701252
热搜: 工艺夹具 模具设计 数控编程 土木工程 3D模型

Z4067-全自动果蔬包装机器人结构设计【含SW三维图】 下载积分:150 资料编号: Z4067
1.打开支付宝或者微信扫描二维码。
2.填写金额:150 
3.添加备注,填写资料编号:
资料编号: Z4067
4.支付成功后,请发资料编号到邮箱:jxsj168@qq.com
会有专人在15分钟内把资料发到您邮箱
备注:如果付款忘记填写资料编号,则发邮件时附带您的交易明细截图即可。
请耐心等待,如超过30分钟还没收到,请联系客服QQ:2363701252
作品描述

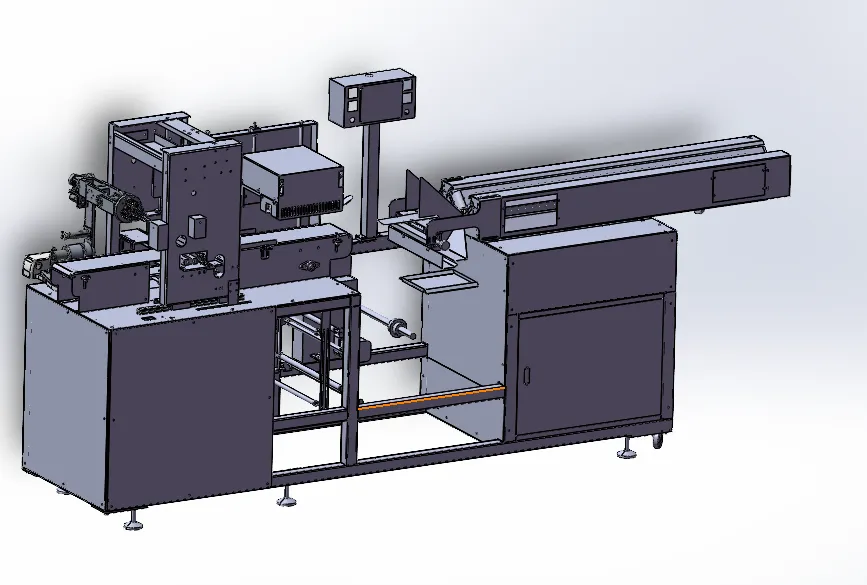
作品包括

Word版说明书1份,共38页,约14000字

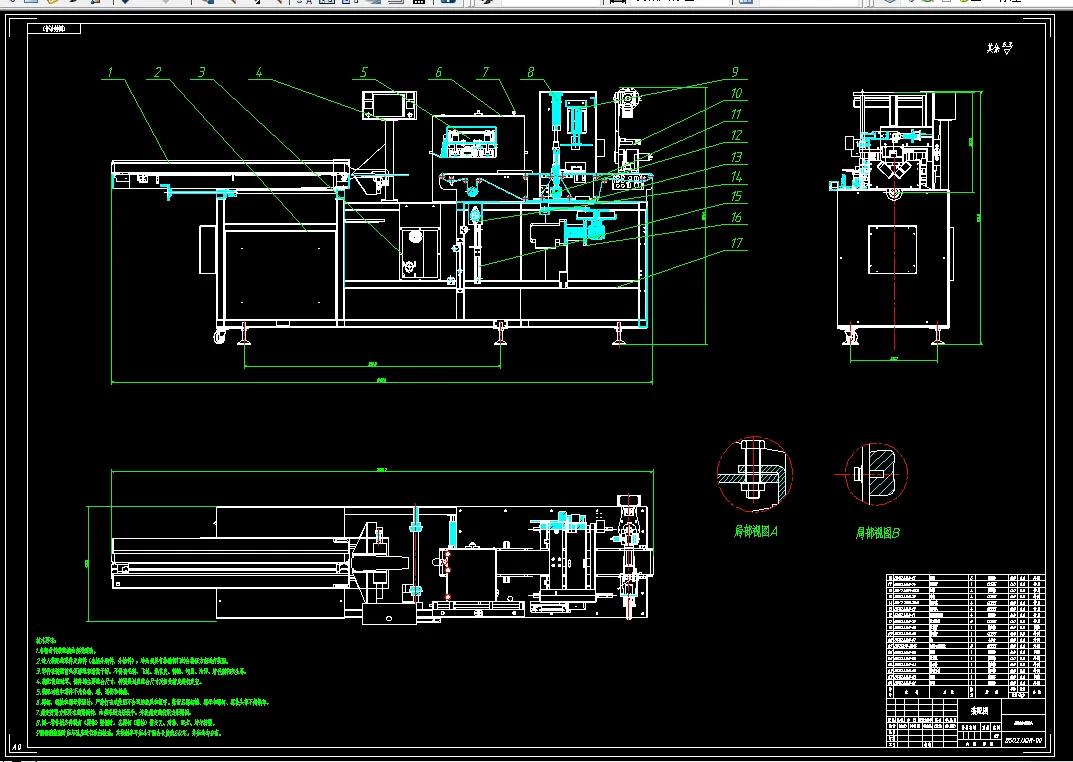
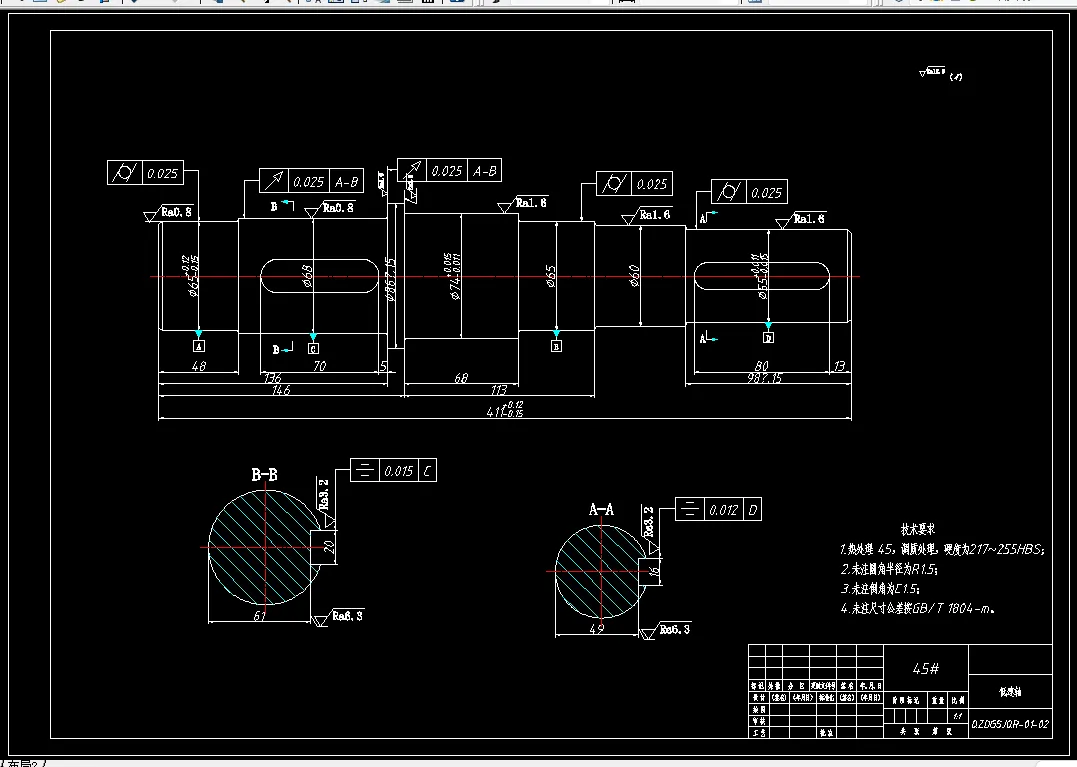
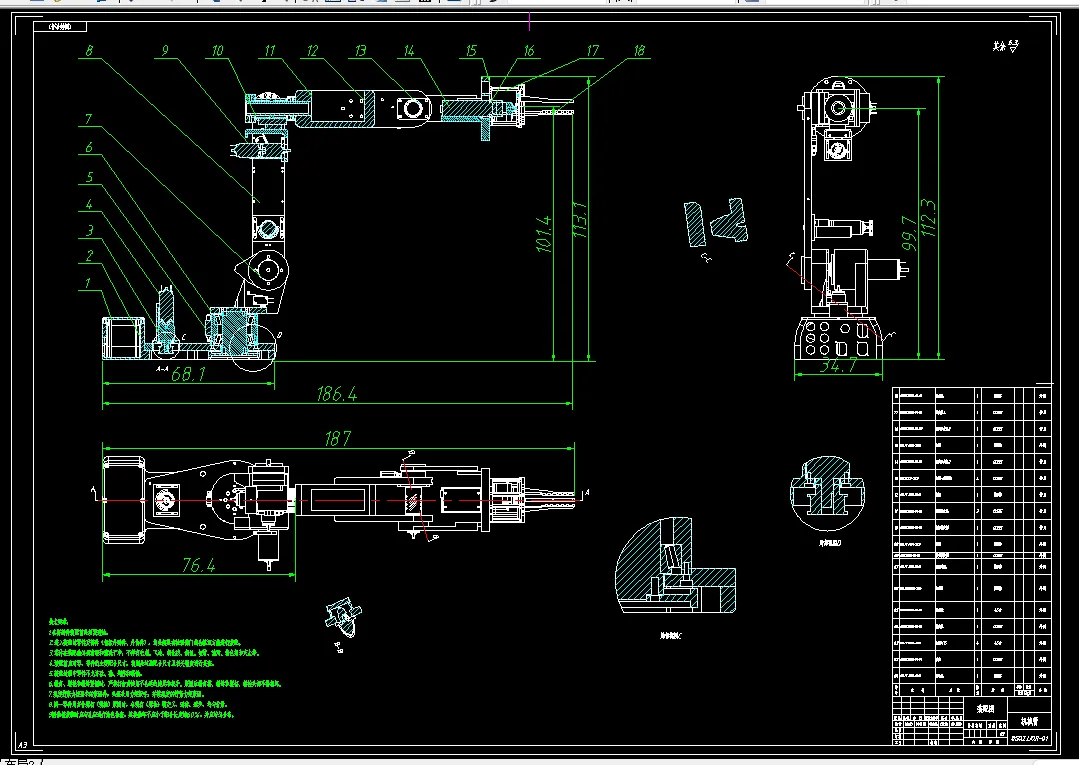
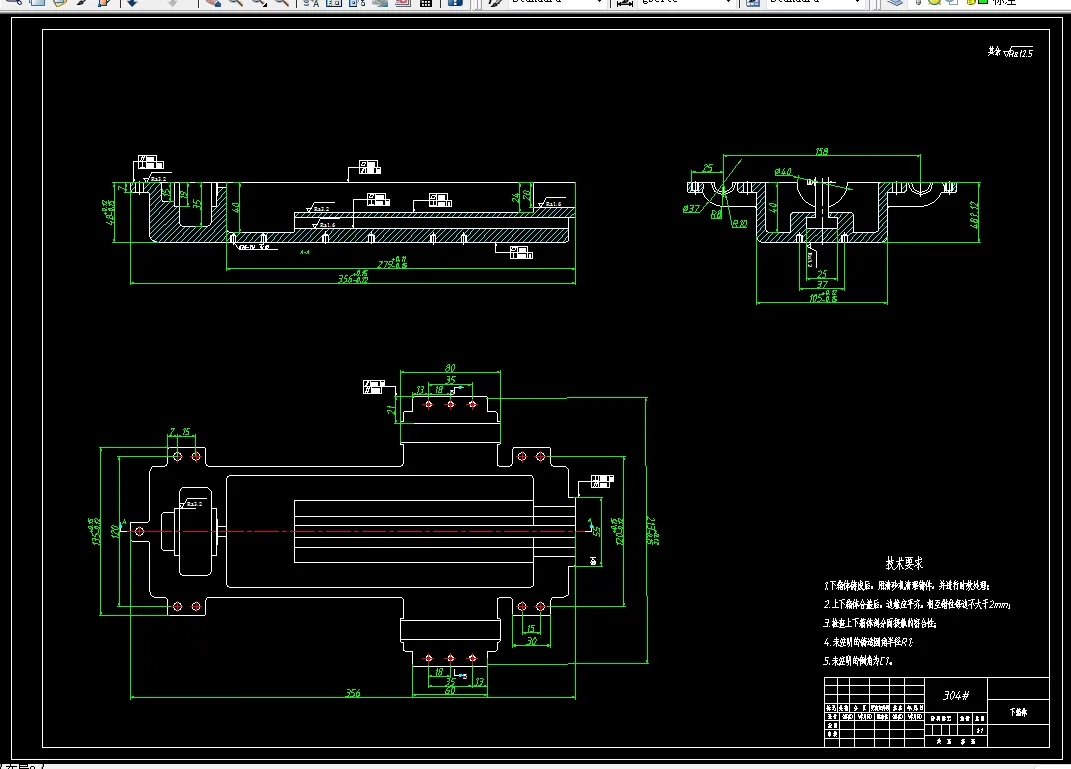
CAD版本图纸,共8张

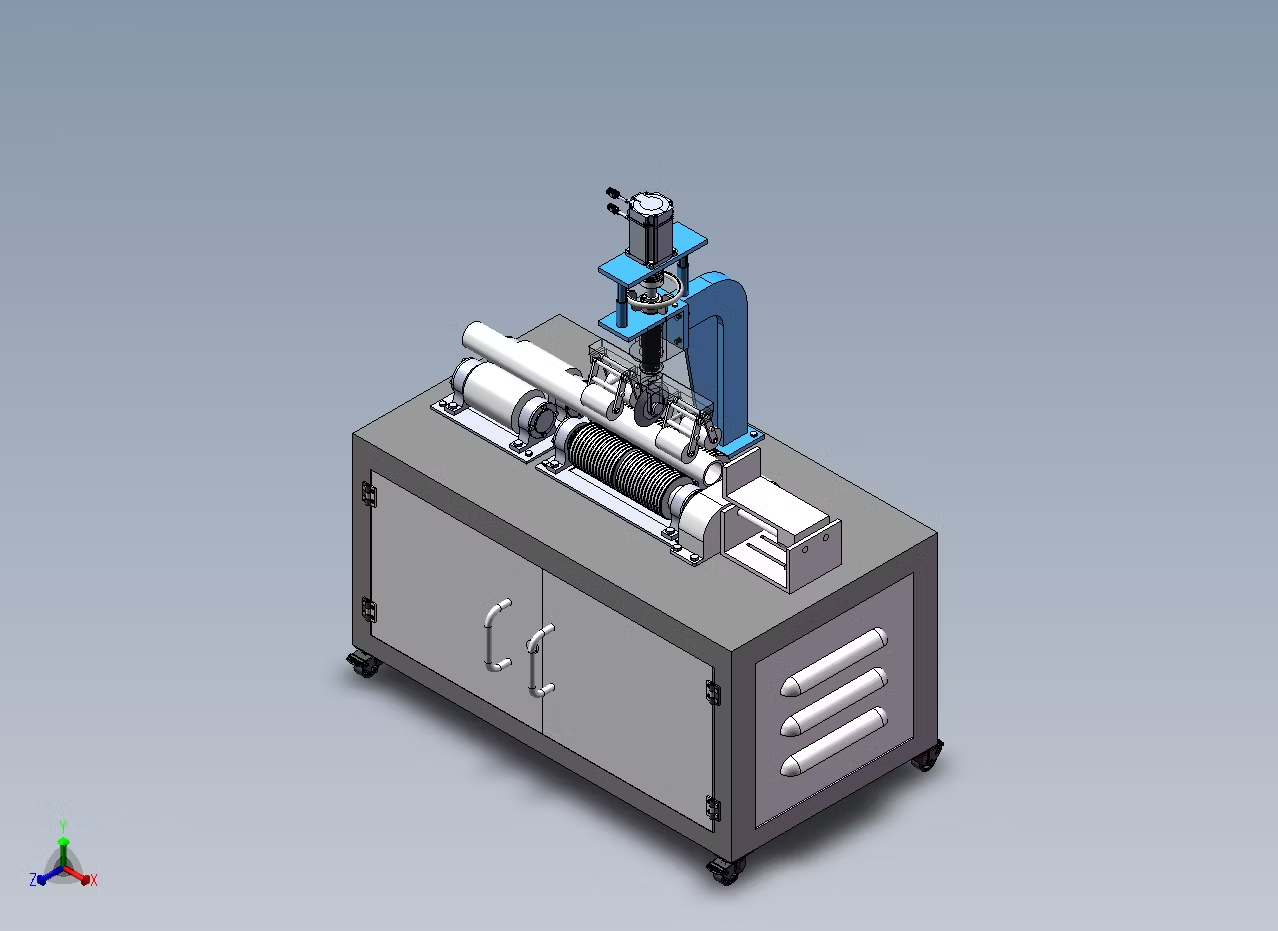
SW三维图一套
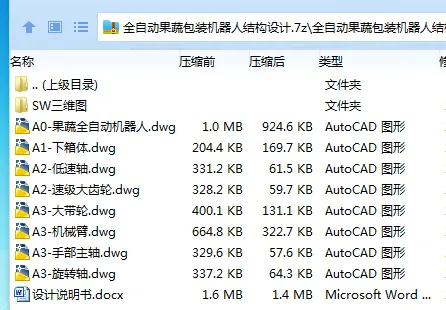
Z4067-全自动果蔬包装机器人结构设计【含SW三维图】

摘要

随着我国农业现代化进程的加速和人口结构的变化,劳动力成本持续上升,“用工荒”现象在果蔬收获与包装等劳动密集型环节日益凸显。为了应对这一挑战,提高生产效率,降低果蔬损耗,自动化与智能化包装技术的研究与应用显得尤为迫切。本文针对果蔬包装的需求,设计了一款全自动果蔬包装机器人。

本文首先对国内外果蔬包装机器人的研究现状与发展趋势进行了系统性的综述,分析了现有技术在结构设计、控制系统、末端执行器等方面的特点与不足,明确了本设计的技术方向和目标。在此基础上,结合任务书给定的设计参数,制定了机器人的总体设计方案。该方案采用模块化设计理念,主要由上料输送模块、自由度机械臂模块、取袋开袋模块以及封口输出模块等部分组成。

论文详细阐述了各关键模块的结构设计过程。上料输送模块设计了带缓冲功能的输送线,以适应不同尺寸果蔬的平稳输送。重点对自由度(机械臂进行了结构设计与运动学分析,以满足预定的工作空间与运动速度要求。取袋开袋模块参考现有成熟方案,设计了稳定可靠的取袋与开袋机构。针对果蔬易损的特性,设计了一种基于欠驱动原理的自适应三指柔性手爪,能够实现对不同形状和硬度果蔬的包络式抓取,有效降低了操作过程中的损伤率。此外,对各模块的关键零部件,如输送系统和关节的驱动电机、减速器等,进行了详细的选型计算;并对机械臂的关键结构件(如连杆)进行了必要的强度校核,确保了设计的可靠性与安全性。

最后,本文对机器人的控制系统硬件架构和软件控制流程进行了初步规划,并对全文工作进行了总结,指出了当前设计的不足之处,并对未来可行的优化方向,如集成视觉识别系统、优化运动控制算法等方面进行了展望。

关键词:果蔬包装机器人;结构设计;机械臂;欠驱动手爪

目 录

1 引 言 1

1.1 研究目的与意义 1

1.2 国内外研究现况及发展趋势 1

1.2.1 国内果蔬包装机器人研究现状 1

1.2.2 国外果蔬包装机器人研究现状 2

1.2.3 果蔬包装机器人发展趋势 2

1.3 本设计主要研究内容 3

2 果蔬包装机器人的总体方案设计 4

2.1. 果蔬包装机器人的原始参数 5

2.3 果蔬包装机器人的组成与运作 7

3 果蔬包装机器人的核心部件设计 9

3.1 上料输送模块设计 9

3.2 取袋开袋模块设计 9

3.3多自由度机械臂结构设计 11

3.4 末端执行器(自适应手爪)设计 12

3.5 封口输出模块设计 13

4 果蔬包装机器人的关键零部件的选型计算 14

4.1 输送带选型与计算 14

4.2 机械臂关节选型计算 17

4.3 关键结构件强度校核 26

结 论 28

参考文献 31

致 谢 33


温馨提示:

1、题目前面的备注【字母数字编号】为本站整理分类的编号,与课题内容无关,请选题时忽视;

2、若题目上备注三维,则表示文件里包含三维源文件,由于三维组成零件数量较多,为保证预览截图的简洁性,本站将三维文件夹进行了打包。三维及CAD预览截图,均为本站电脑打开软件进行截图的,保证能够打开,下载原件超高清,下载后解压即可;

3、本站所有资源如无特殊说明,都需要本地电脑安装Office2007。图纸软件为AutoCAD,PROE,UG,SolidWorks,CATIA等;

4、本站所有图文资料仅供用户学习参考,不作为任何商用或其他用途;
5、本站不保证下载资源的准确性、安全性和完整性, 不包修改,不支持退换,同时也不承担用户因使用这些下载资源对自己和他人造成任何形式的伤害或损失;

6、 下载文件中如有侵权或不适当内容,请与我们联系,我们立即纠正。
在
线
客
服

Z4067-全自动果蔬包装机器人结构设计【含SW三维图】 下载积分:150 资料编号:Z4067

作品描述

作品包括

Word版说明书1份,共38页,约14000字

CAD版本图纸,共8张

SW三维图一套

Z4067-全自动果蔬包装机器人结构设计【含SW三维图】

摘要

随着我国农业现代化进程的加速和人口结构的变化,劳动力成本持续上升,“用工荒”现象在果蔬收获与包装等劳动密集型环节日益凸显。为了应对这一挑战,提高生产效率,降低果蔬损耗,自动化与智能化包装技术的研究与应用显得尤为迫切。本文针对果蔬包装的需求,设计了一款全自动果蔬包装机器人。

本文首先对国内外果蔬包装机器人的研究现状与发展趋势进行了系统性的综述,分析了现有技术在结构设计、控制系统、末端执行器等方面的特点与不足,明确了本设计的技术方向和目标。在此基础上,结合任务书给定的设计参数,制定了机器人的总体设计方案。该方案采用模块化设计理念,主要由上料输送模块、自由度机械臂模块、取袋开袋模块以及封口输出模块等部分组成。

论文详细阐述了各关键模块的结构设计过程。上料输送模块设计了带缓冲功能的输送线,以适应不同尺寸果蔬的平稳输送。重点对自由度(机械臂进行了结构设计与运动学分析,以满足预定的工作空间与运动速度要求。取袋开袋模块参考现有成熟方案,设计了稳定可靠的取袋与开袋机构。针对果蔬易损的特性,设计了一种基于欠驱动原理的自适应三指柔性手爪,能够实现对不同形状和硬度果蔬的包络式抓取,有效降低了操作过程中的损伤率。此外,对各模块的关键零部件,如输送系统和关节的驱动电机、减速器等,进行了详细的选型计算;并对机械臂的关键结构件(如连杆)进行了必要的强度校核,确保了设计的可靠性与安全性。

最后,本文对机器人的控制系统硬件架构和软件控制流程进行了初步规划,并对全文工作进行了总结,指出了当前设计的不足之处,并对未来可行的优化方向,如集成视觉识别系统、优化运动控制算法等方面进行了展望。

关键词:果蔬包装机器人;结构设计;机械臂;欠驱动手爪

目 录

1 引 言 1

1.1 研究目的与意义 1

1.2 国内外研究现况及发展趋势 1

1.2.1 国内果蔬包装机器人研究现状 1

1.2.2 国外果蔬包装机器人研究现状 2

1.2.3 果蔬包装机器人发展趋势 2

1.3 本设计主要研究内容 3

2 果蔬包装机器人的总体方案设计 4

2.1. 果蔬包装机器人的原始参数 5

2.3 果蔬包装机器人的组成与运作 7

3 果蔬包装机器人的核心部件设计 9

3.1 上料输送模块设计 9

3.2 取袋开袋模块设计 9

3.3多自由度机械臂结构设计 11

3.4 末端执行器(自适应手爪)设计 12

3.5 封口输出模块设计 13

4 果蔬包装机器人的关键零部件的选型计算 14

4.1 输送带选型与计算 14

4.2 机械臂关节选型计算 17

4.3 关键结构件强度校核 26

结 论 28

参考文献 31

致 谢 33


温馨提示:

1、题目前面的备注【字母数字编号】为本站整理分类的编号,与课题内容无关,请选题时忽视;

2、若题目上备注三维,则表示文件里包含三维源文件,由于三维组成零件数量较多,为保证预览截图的简洁性,本站将三维文件夹进行了打包。三维及CAD预览截图,均为本站电脑打开软件进行截图的,保证能够打开,下载原件超高清,下载后解压即可;

3、本站所有资源如无特殊说明,都需要本地电脑安装Office2007。图纸软件为AutoCAD,PROE,UG,SolidWorks,CATIA等;

4、本站所有图文资料仅供用户学习参考,不作为任何商用或其他用途;
5、本站不保证下载资源的准确性、安全性和完整性, 不包修改,不支持退换,同时也不承担用户因使用这些下载资源对自己和他人造成任何形式的伤害或损失;

6、 下载文件中如有侵权或不适当内容,请与我们联系,我们立即纠正。
关于我们 网站申明 友情链接 联系我们

扫一扫,联系微信客服


Copyright @ 龙图网版权所有  网站客服QQ:2363701252  微信客服:a58cad

皖ICP备2021006205号-2